Treball de final de grau
Mecanisme d’alliberament per a CubeSat.
Mecanisme de subjecció i alliberament (HDRM) imprès en 3D per a missions CubeSat
- Massa del mecanisme
- 15 g
- Càrrega aguantada en l’assaig de tracció
- 140 N
- Temps mitjà d’alliberament
- 4 s
- Nota del treball
- 10/10
Un mecanisme imprès en 3D, d’un sol ús, que manté tancats els panells solars d’un CubeSat durant el llançament i els allibera amb un fil calent, provat fins a un 40% per sobre de la càrrega de disseny.
El problema
Els panells solars i les antenes desplegables han d’aguantar plegats les càrregues del llançament i, un cop en òrbita, alliberar-se de manera fiable, una sola vegada, sense deixar cap resta enrere. Aquesta és la funció d’un mecanisme de subjecció i alliberament (Hold-Down Release Mechanism, HDRM). Els comercials són cars, així que el meu treball de final de grau es preguntava si un mecanisme imprès en 3D i de baix cost podia fer la mateixa feina.
Què vaig fer
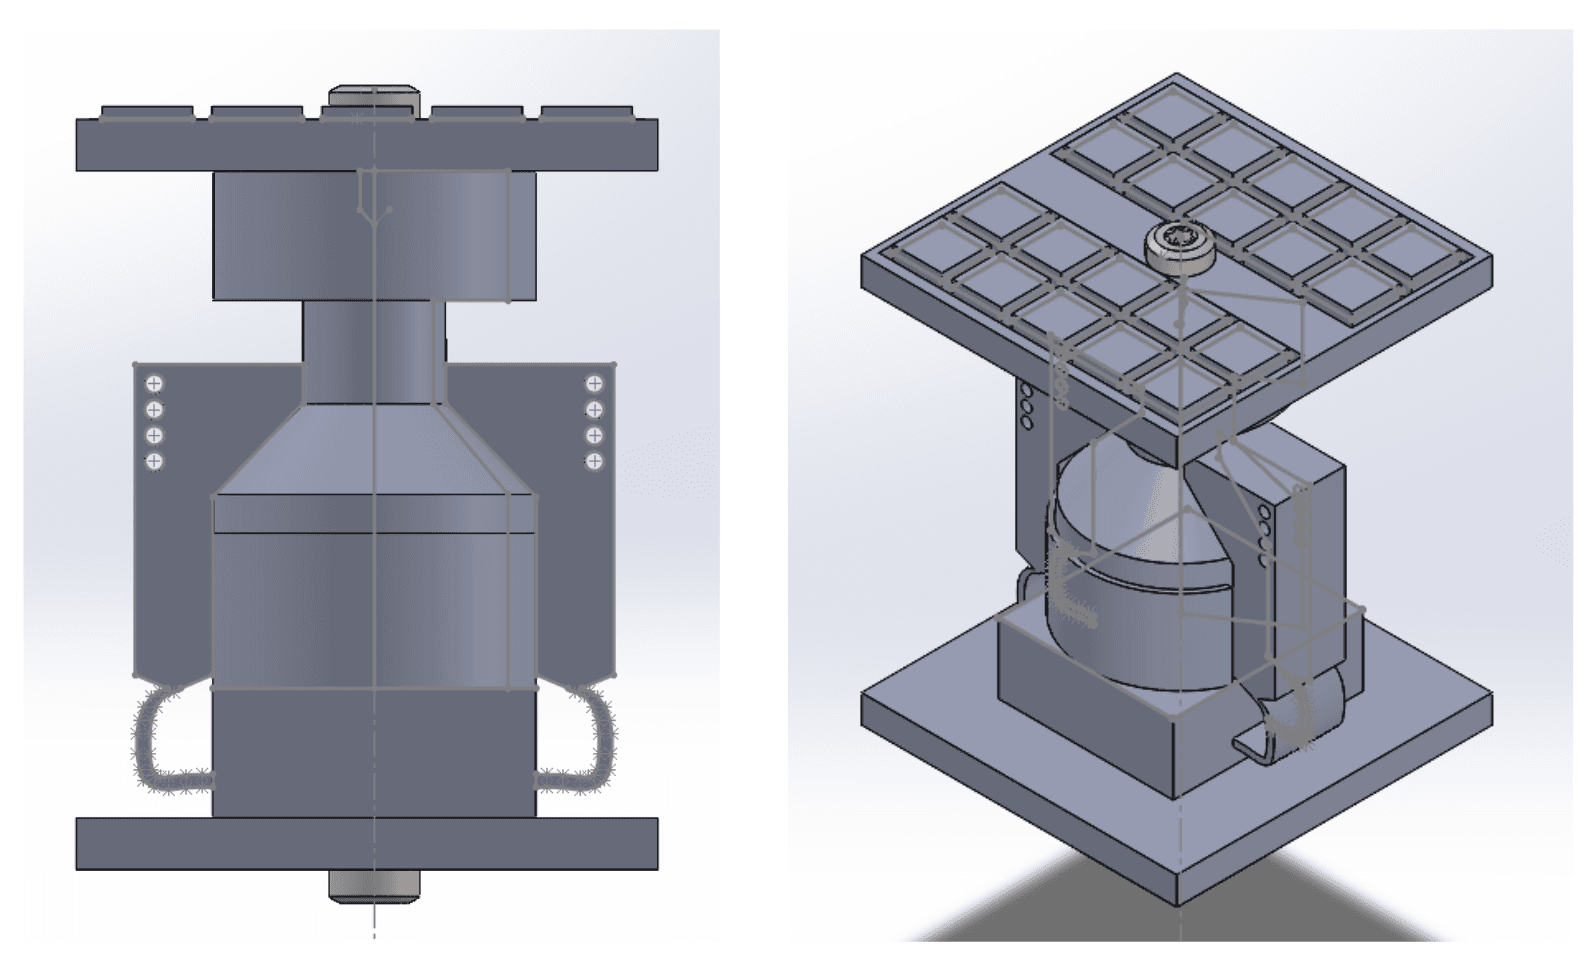
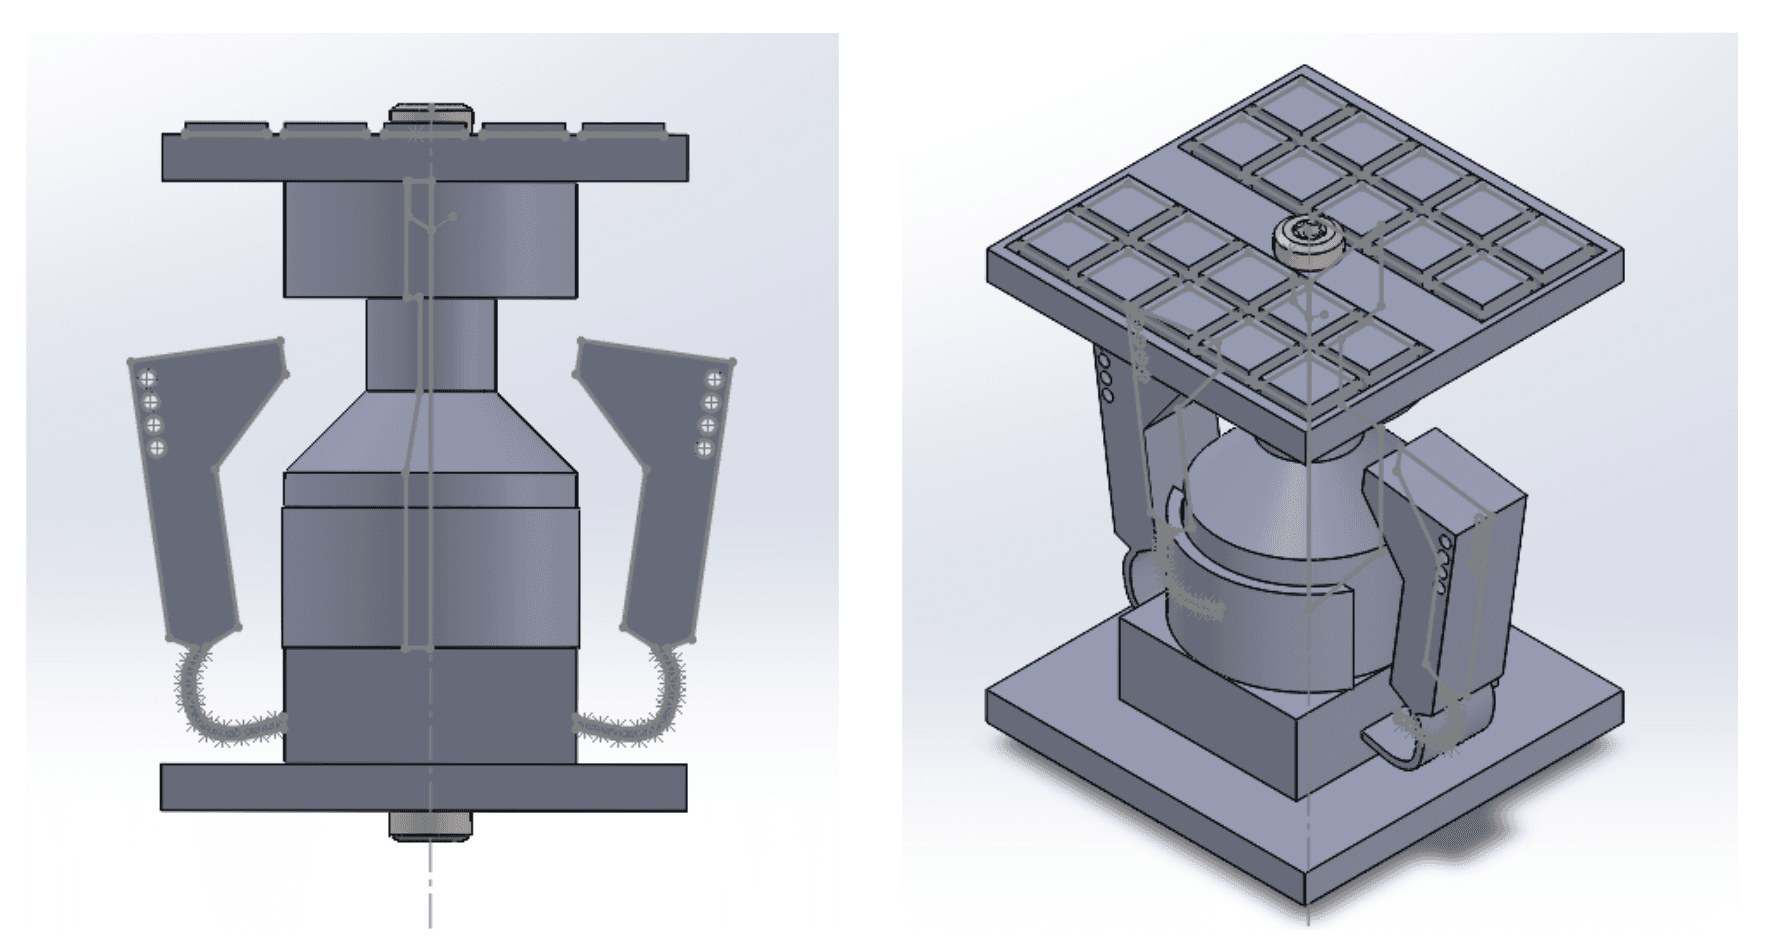
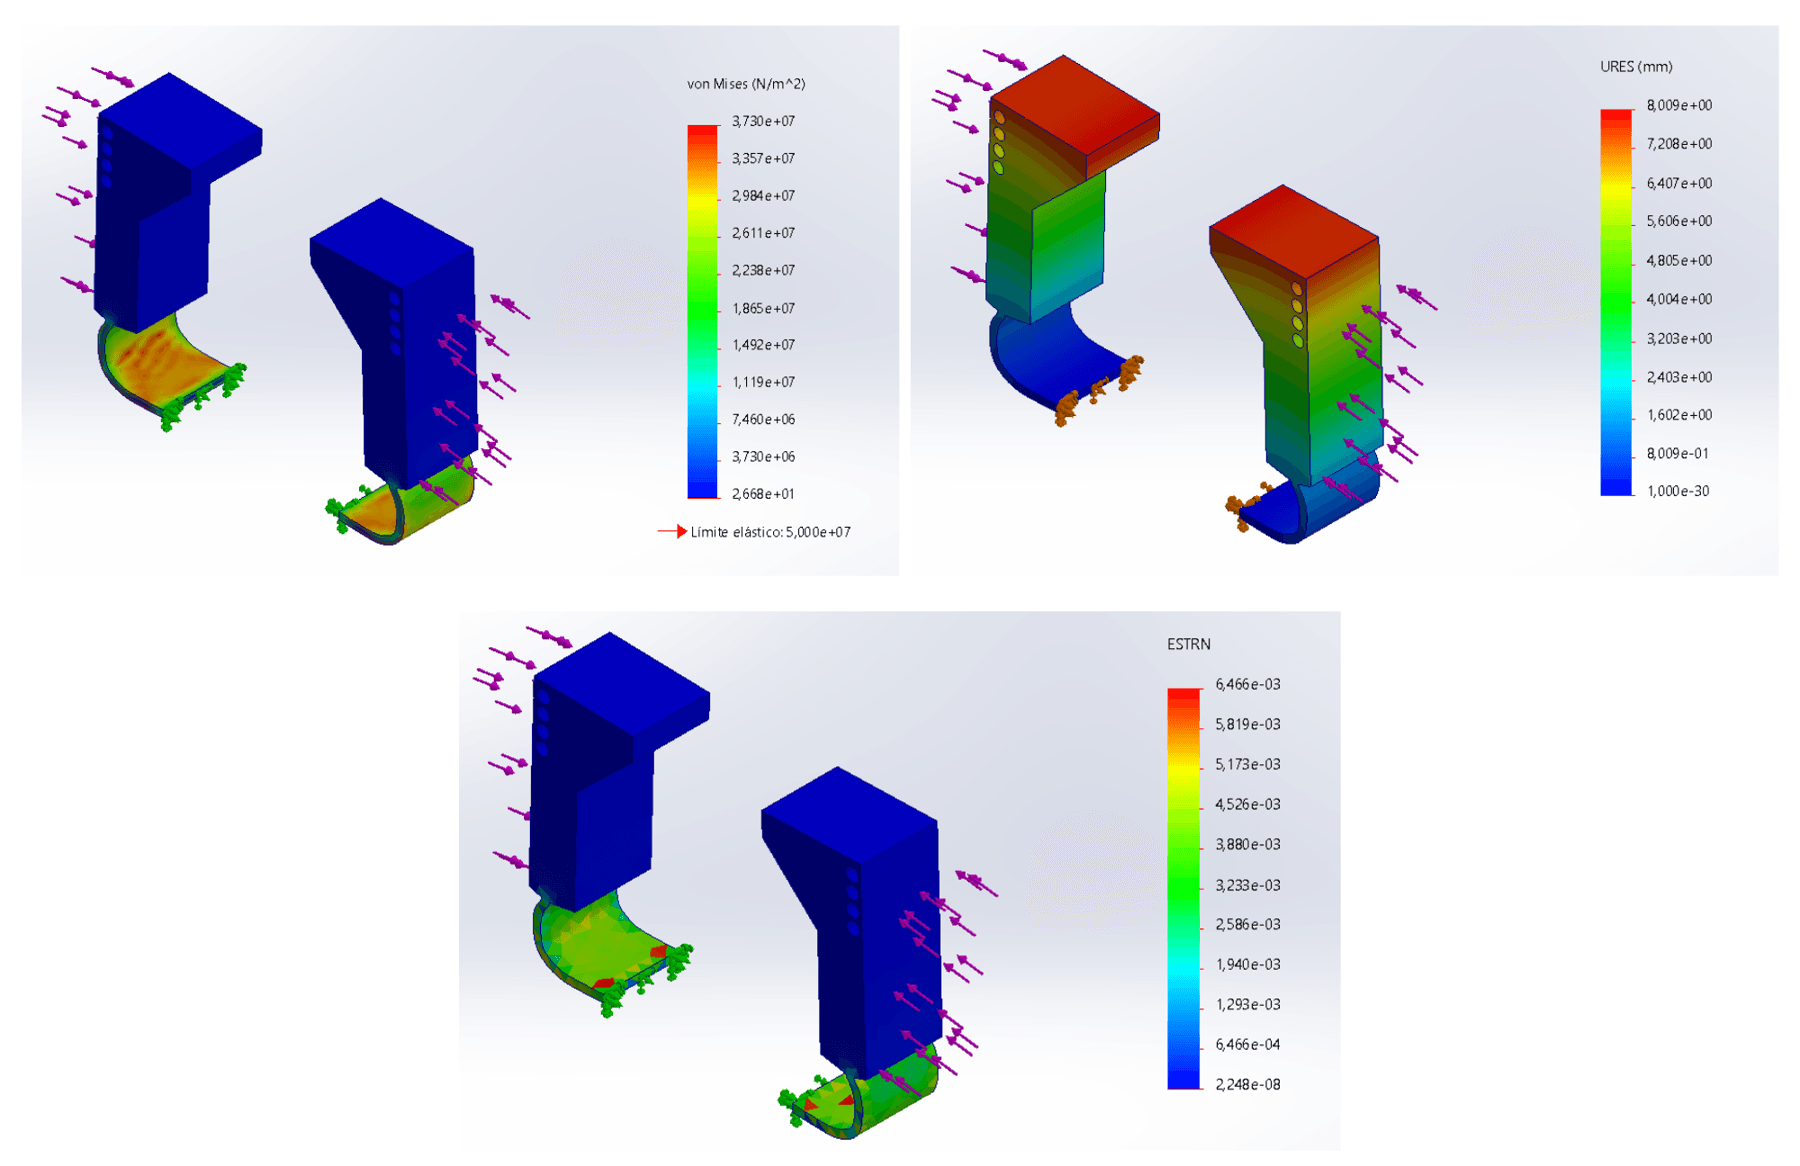
Vaig dissenyar un HDRM d’un sol ús imprès en 3D en PLA: dos braços d’alliberament es mantenen tancats amb un fil de niló, i un fil de NiCrom el fon per efecte Joule per alliberar-los. Amb FEA a SolidWorks vaig comparar dues geometries d’articulació i vaig triar una articulació de plecs d’1 mm com el millor equilibri entre flexibilitat i resistència; després vaig redissenyar els braços amb una dent de retenció i guies laterals perquè l’enllaç de retenció no es pogués desplaçar lateralment. Vaig imprimir, muntar i assajar el prototip.
Punts clau
- 01HDRM d’un sol ús imprès en 3D en PLA, alliberat amb un fil calent de NiCrom
- 02Redisseny basat en FEA: una articulació de plecs va superar una de simplement circular
- 03Va aguantar 140 N en tracció, un 40% per sobre de la càrrega de disseny de 100 N, sense deformar-se
- 04Tots els requisits de la matriu d’avaluació verificats: aproximadament TRL 4
Resultats
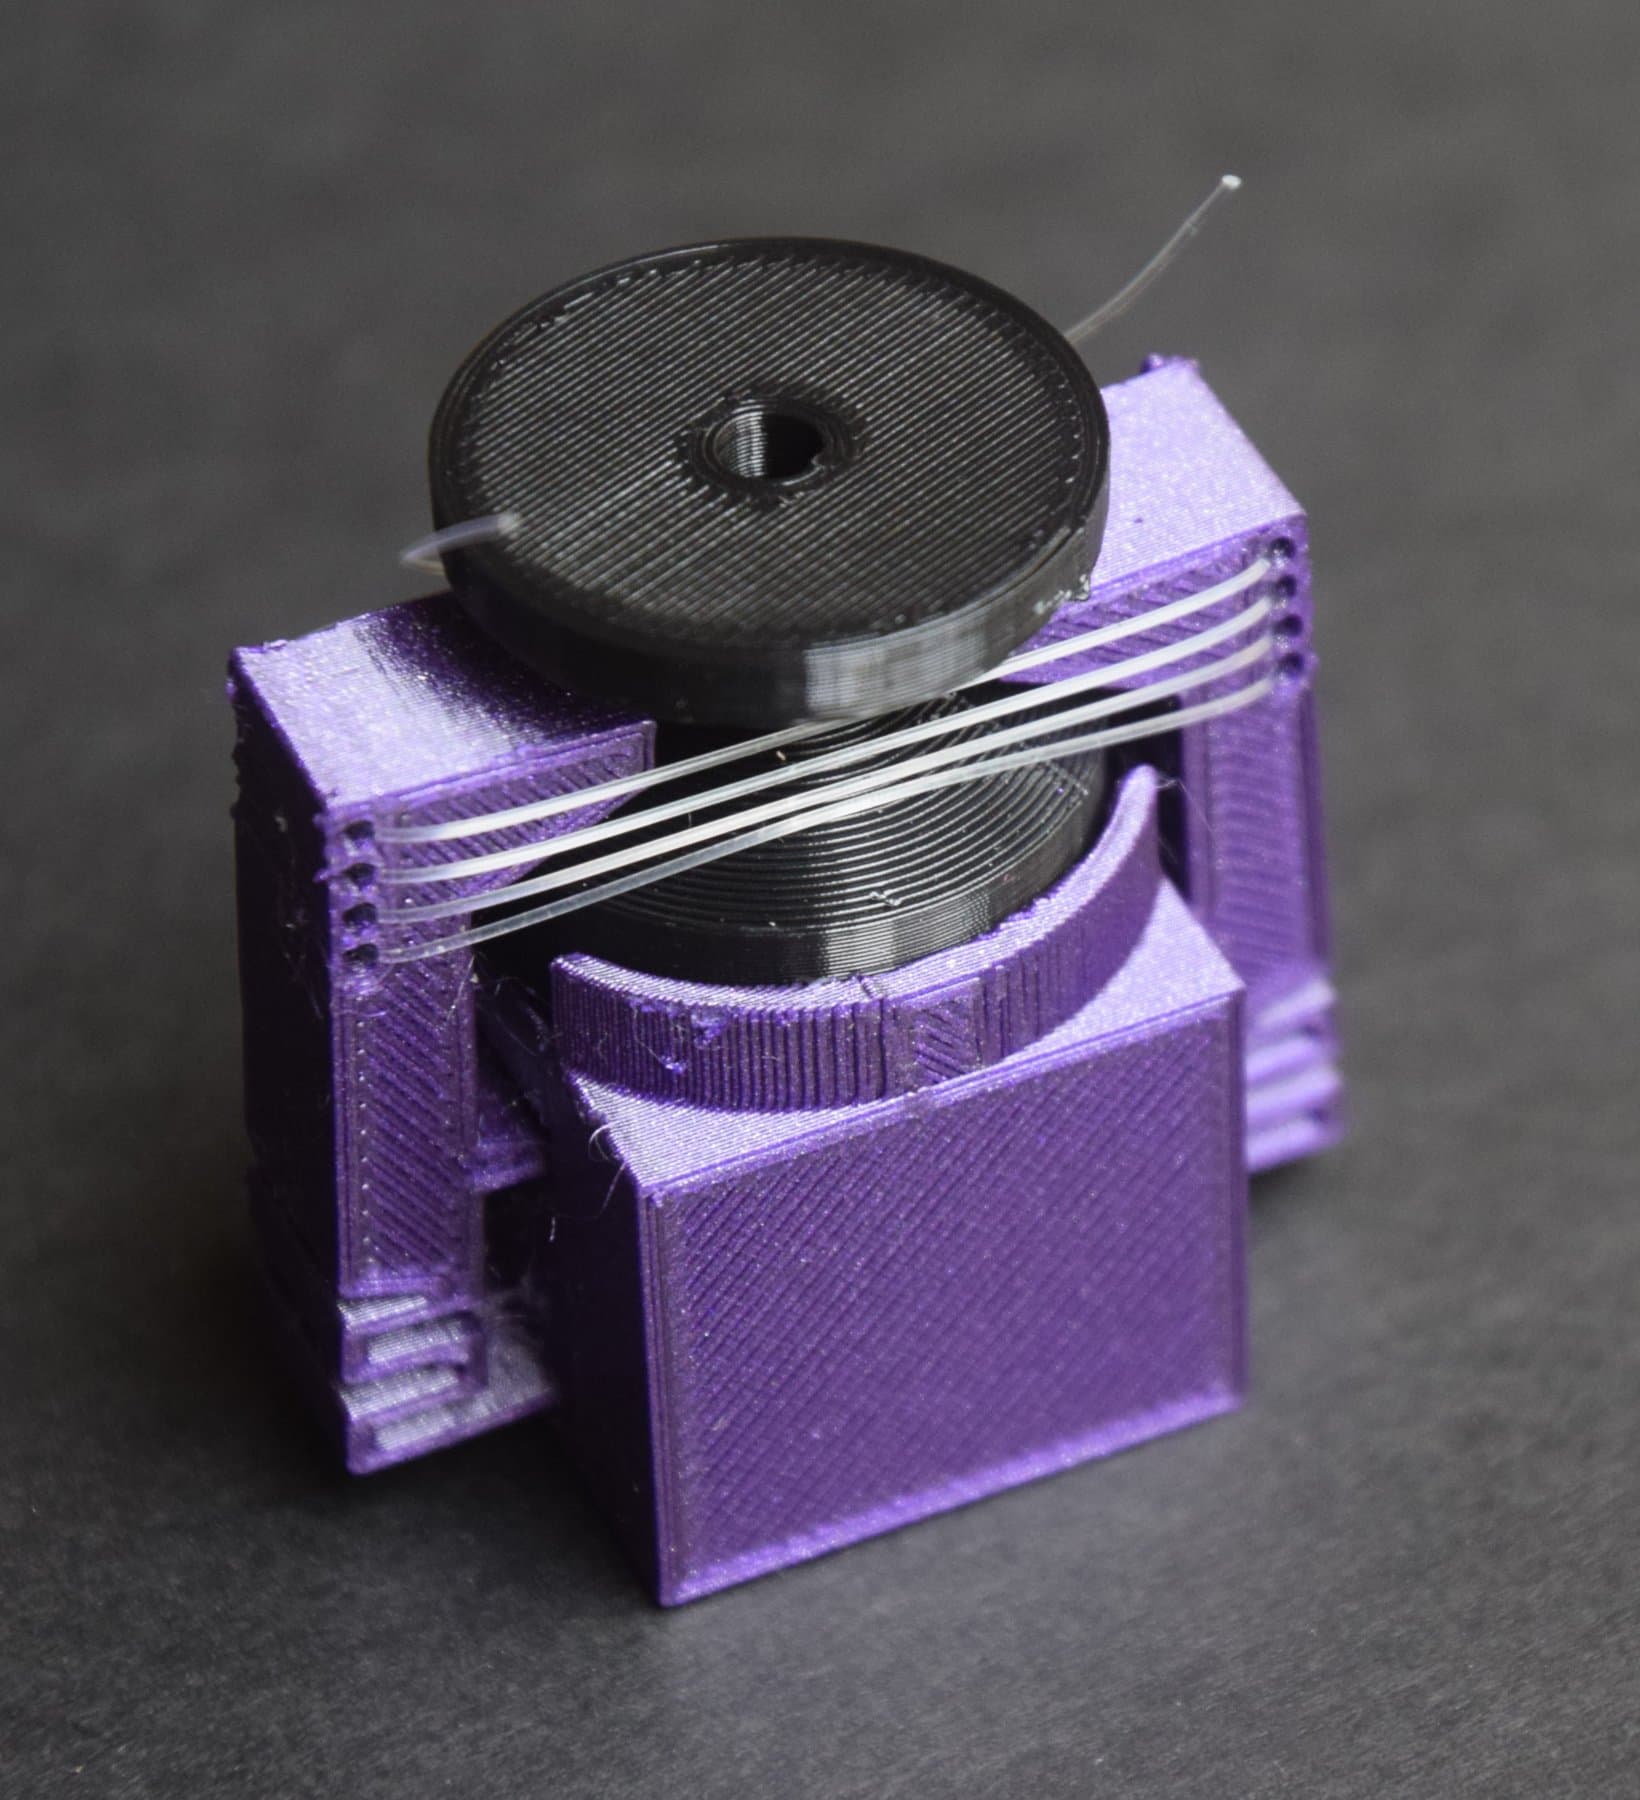
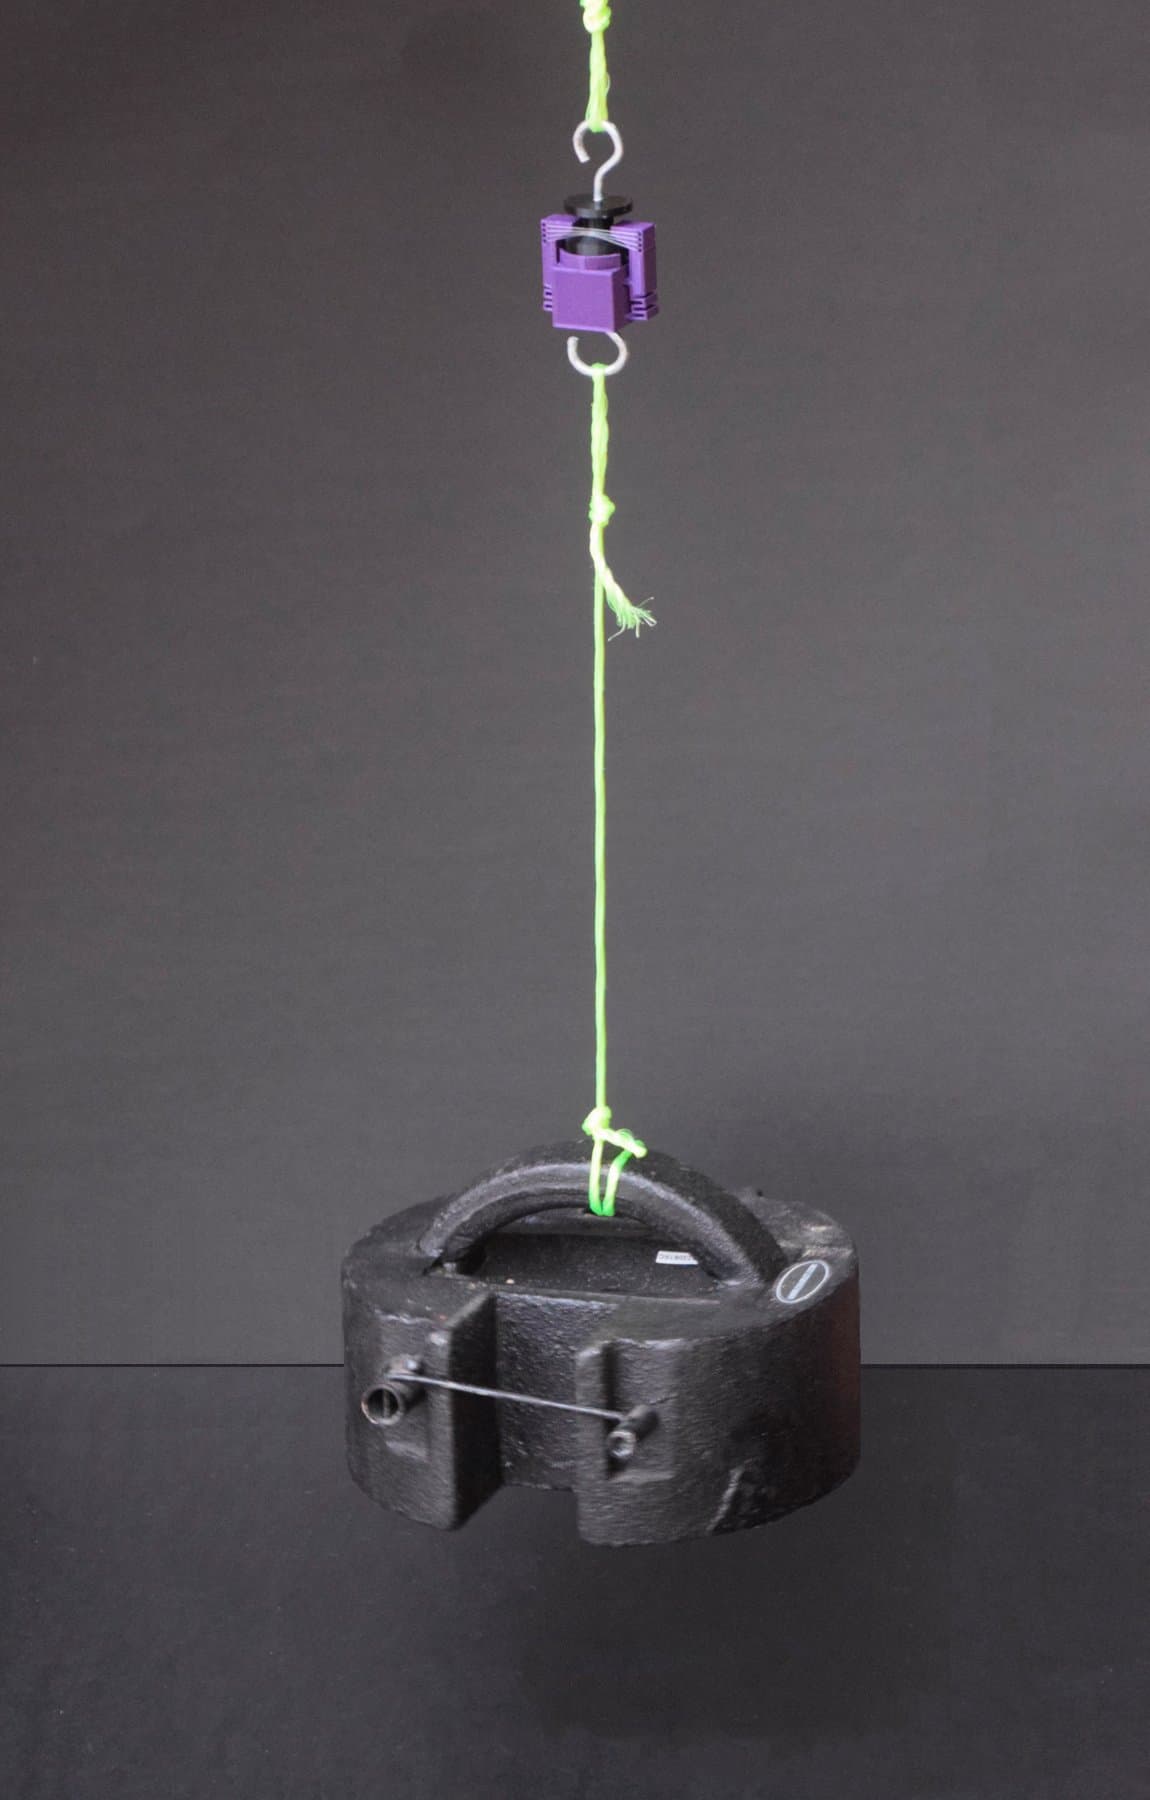
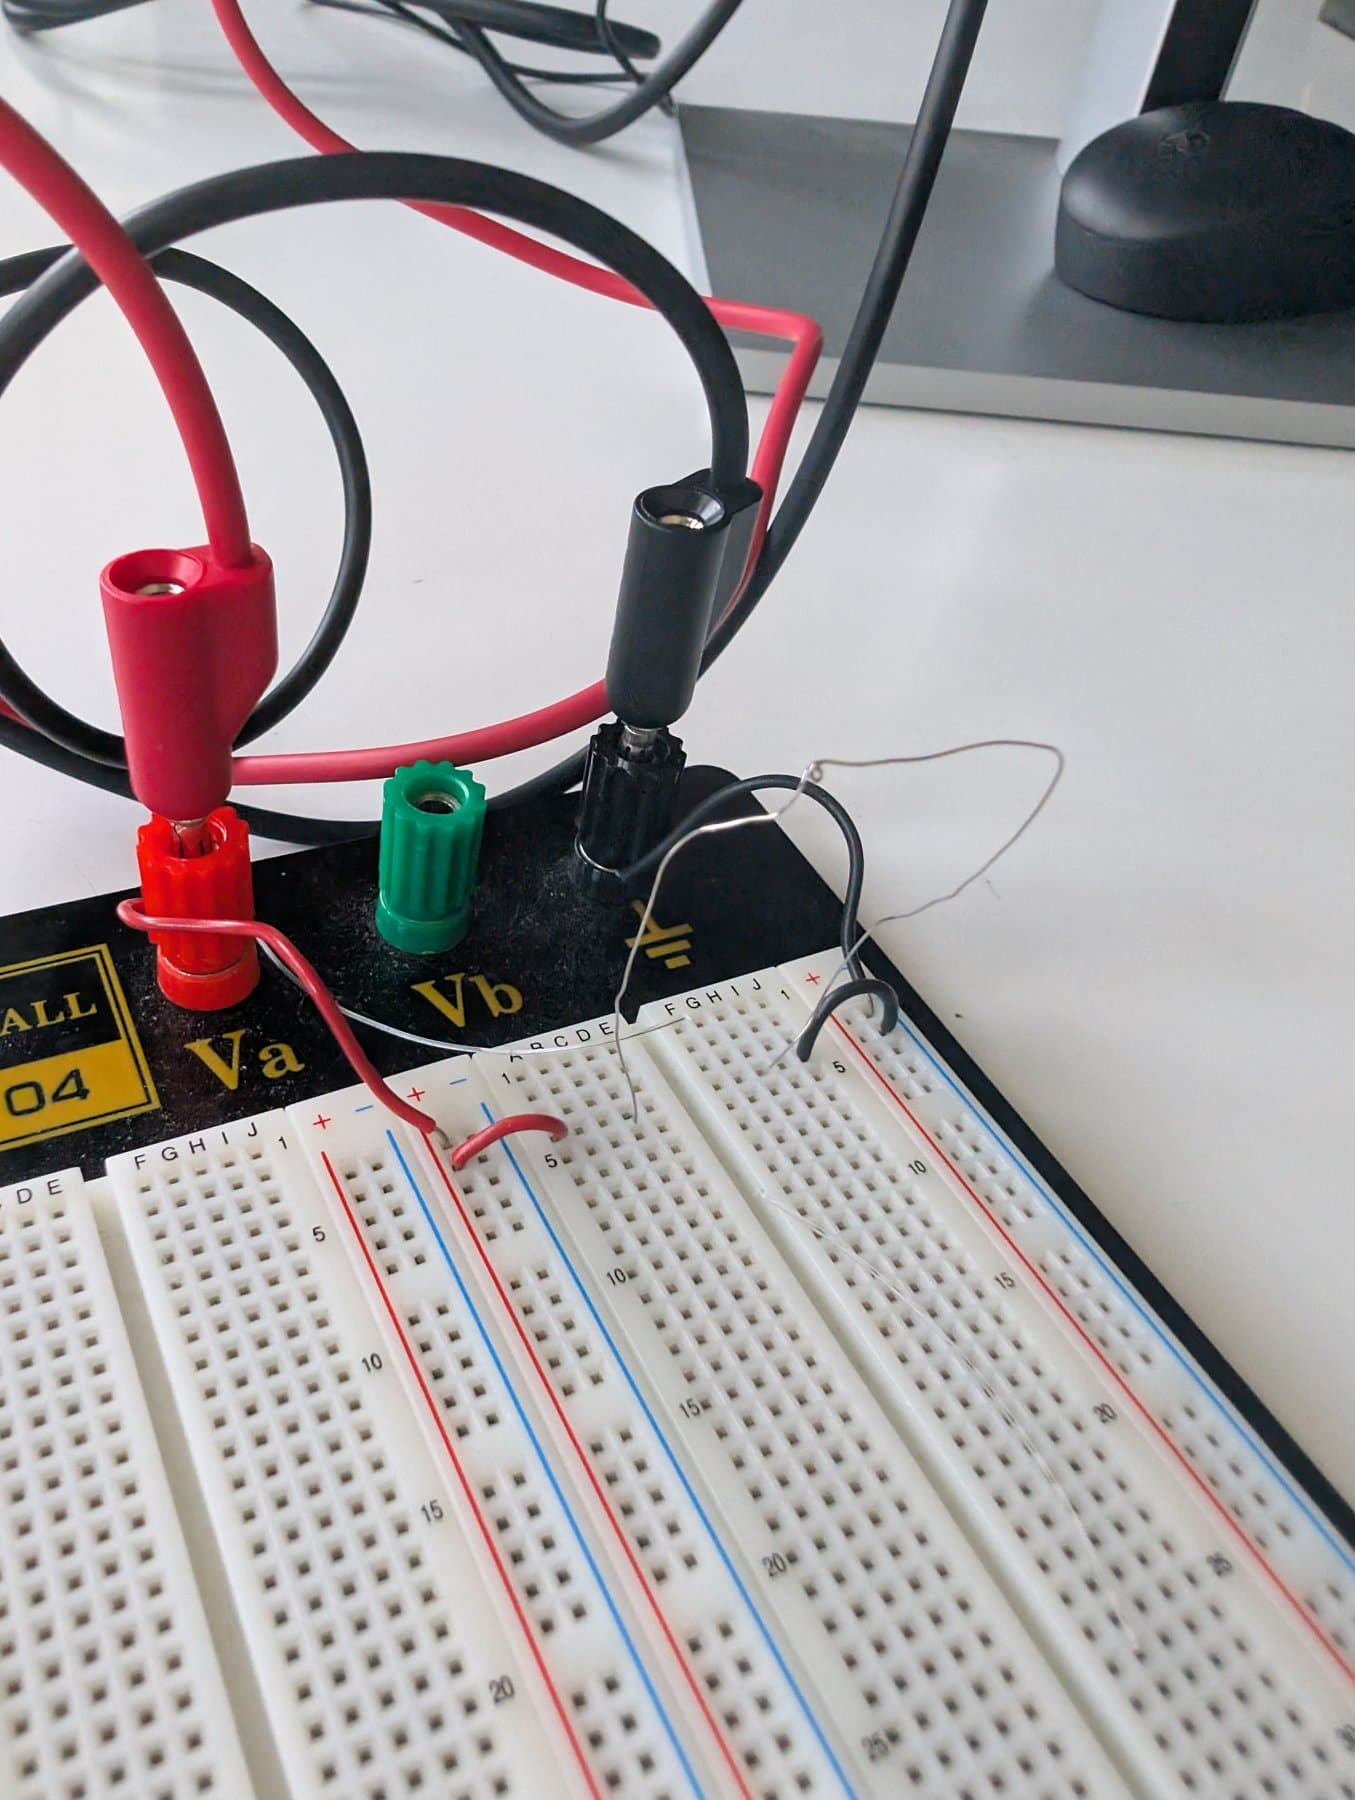
Resultat final
Es van verificar tots els paràmetres d’avaluació, cosa que situa el prototip al voltant del TRL 4. Els passos següents serien materials de qualitat espacial, assaigs en cambra de buit tèrmic i una versió reutilitzable basada en aliatges de memòria de forma.