Travail de fin d’études (bachelor)
Mécanisme de libération pour CubeSat.
Mécanisme de maintien et de libération (HDRM) imprimé en 3D pour missions CubeSat
- Masse du mécanisme
- 15 g
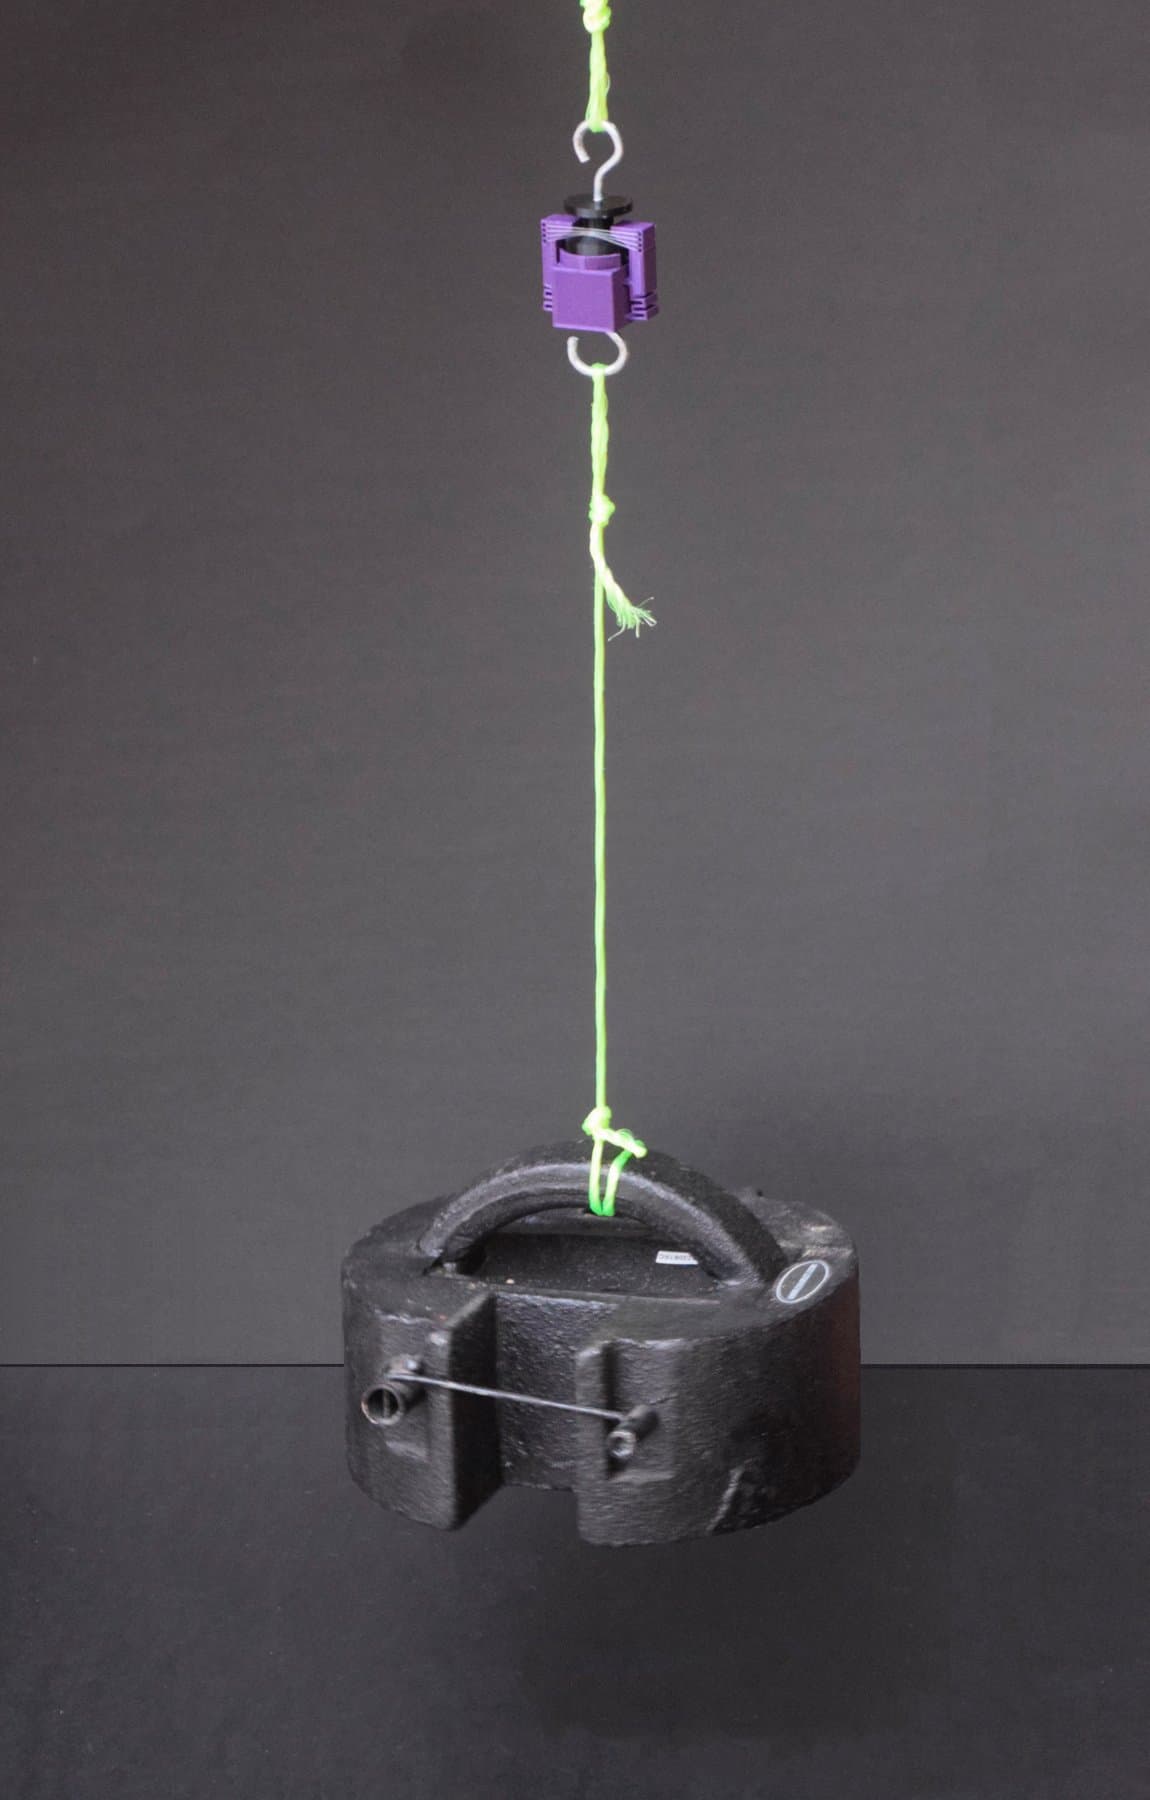
- Charge tenue lors de l’essai de traction
- 140 N
- Temps de libération moyen
- 4 s
- Note du travail
- 10/10
Un mécanisme imprimé en 3D, à usage unique, qui maintient fermés les panneaux solaires d’un CubeSat pendant le lancement et les libère avec un fil chauffant, testé jusqu’à 40 % au-delà de sa charge de dimensionnement.
Le problème
Les panneaux solaires et les antennes déployables doivent encaisser, repliés, les charges du lancement, puis se libérer de façon fiable, une seule fois, en orbite, sans laisser le moindre débris. C’est le rôle d’un mécanisme de maintien et de libération (Hold-Down Release Mechanism, HDRM). Les mécanismes commerciaux coûtent cher ; mon travail de fin d’études cherchait à savoir si un mécanisme imprimé en 3D à faible coût pouvait remplir la même fonction.
Ce que j’ai fait
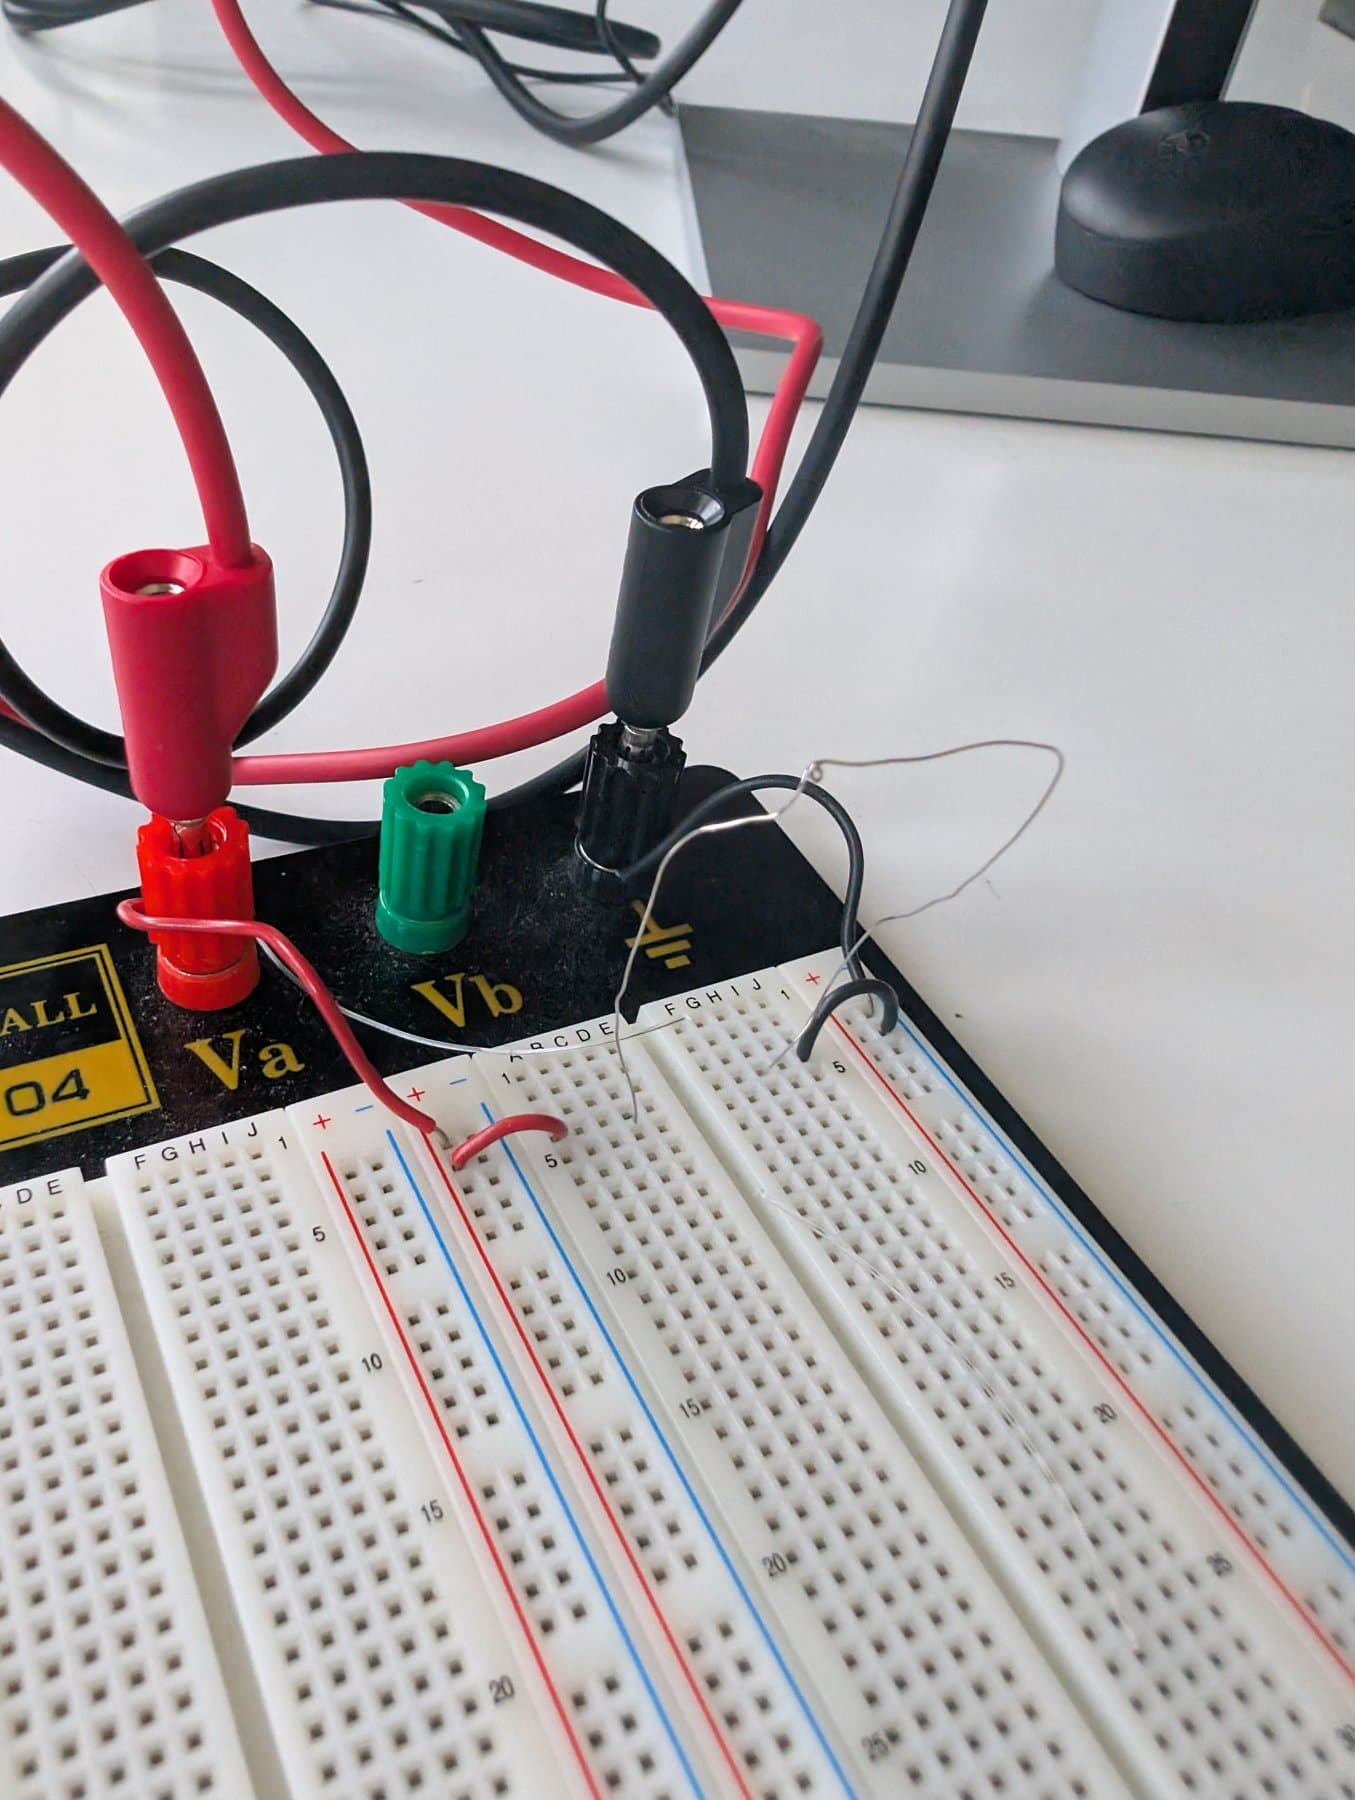
J’ai conçu un HDRM à usage unique imprimé en 3D en PLA : deux bras de libération sont maintenus fermés par un fil de nylon, qu’un fil de NiChrome fait fondre par effet Joule pour les libérer. Avec des simulations EF sous SolidWorks, j’ai comparé deux géométries d’articulation et retenu une articulation en soufflet de 1 mm, meilleur compromis entre souplesse et résistance, puis redessiné les bras avec une dent de retenue et des guides latéraux pour empêcher tout déplacement latéral du lien de retenue. J’ai imprimé, assemblé et testé le prototype.
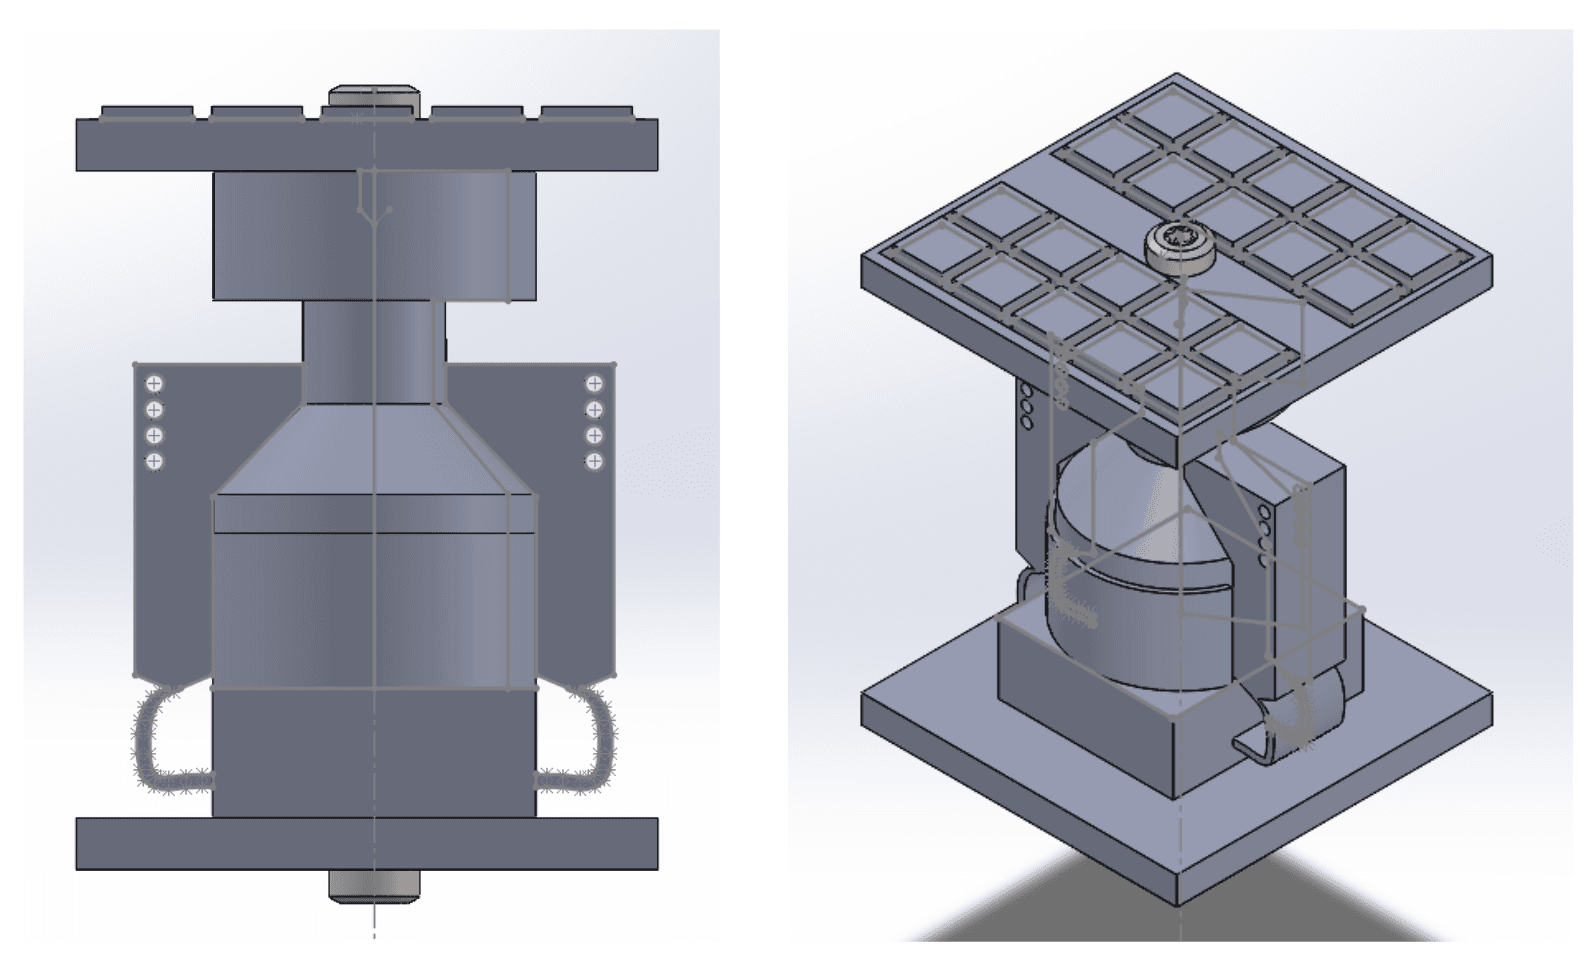
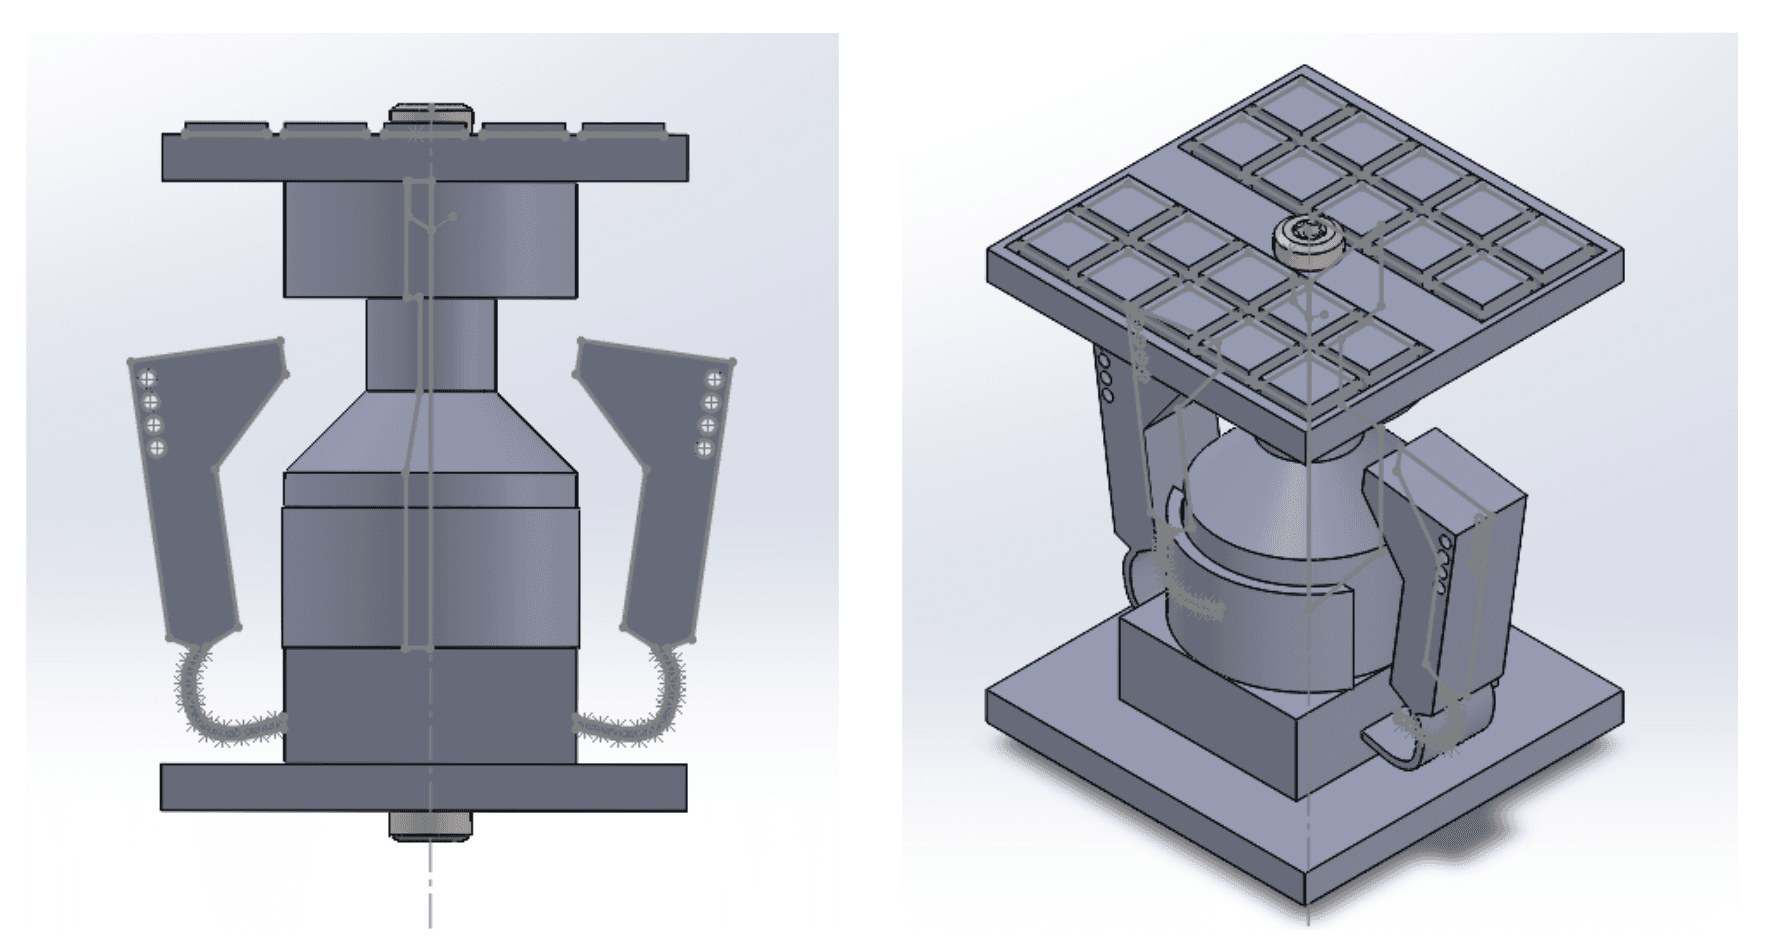
Points clés
- 01HDRM à usage unique imprimé en 3D en PLA, libéré par un fil chauffant en NiChrome
- 02Redessin guidé par le calcul EF : une articulation en soufflet a surpassé une articulation simplement circulaire
- 03A tenu 140 N en traction, soit 40 % au-delà de la charge de dimensionnement de 100 N, sans déformation
- 04Toutes les exigences de la matrice d’évaluation vérifiées : environ TRL 4
Résultats
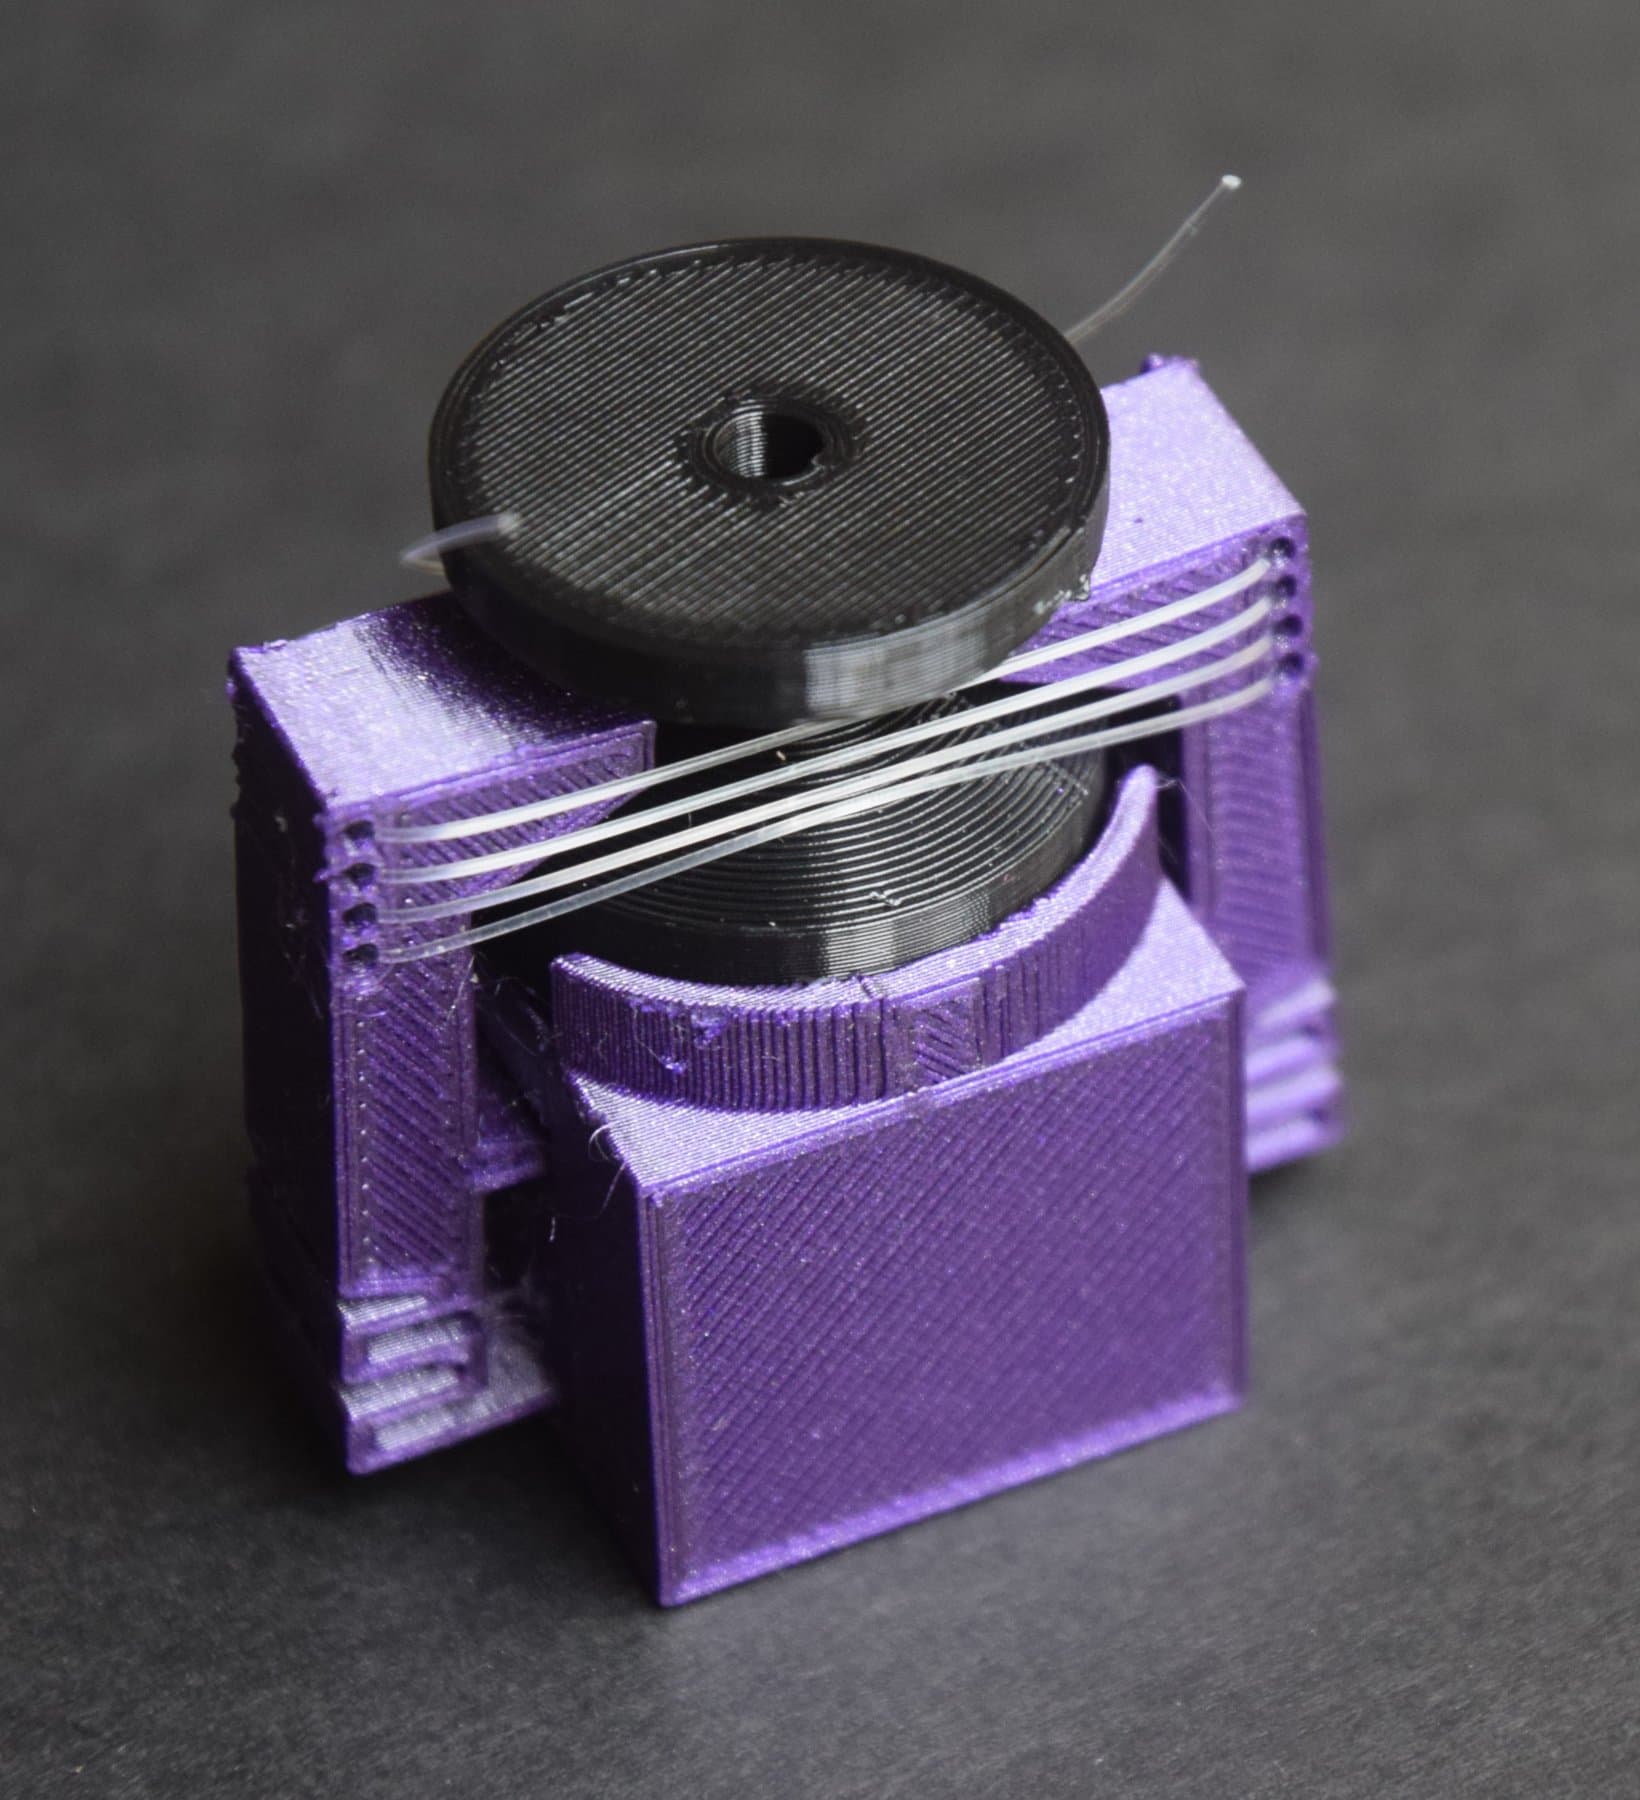
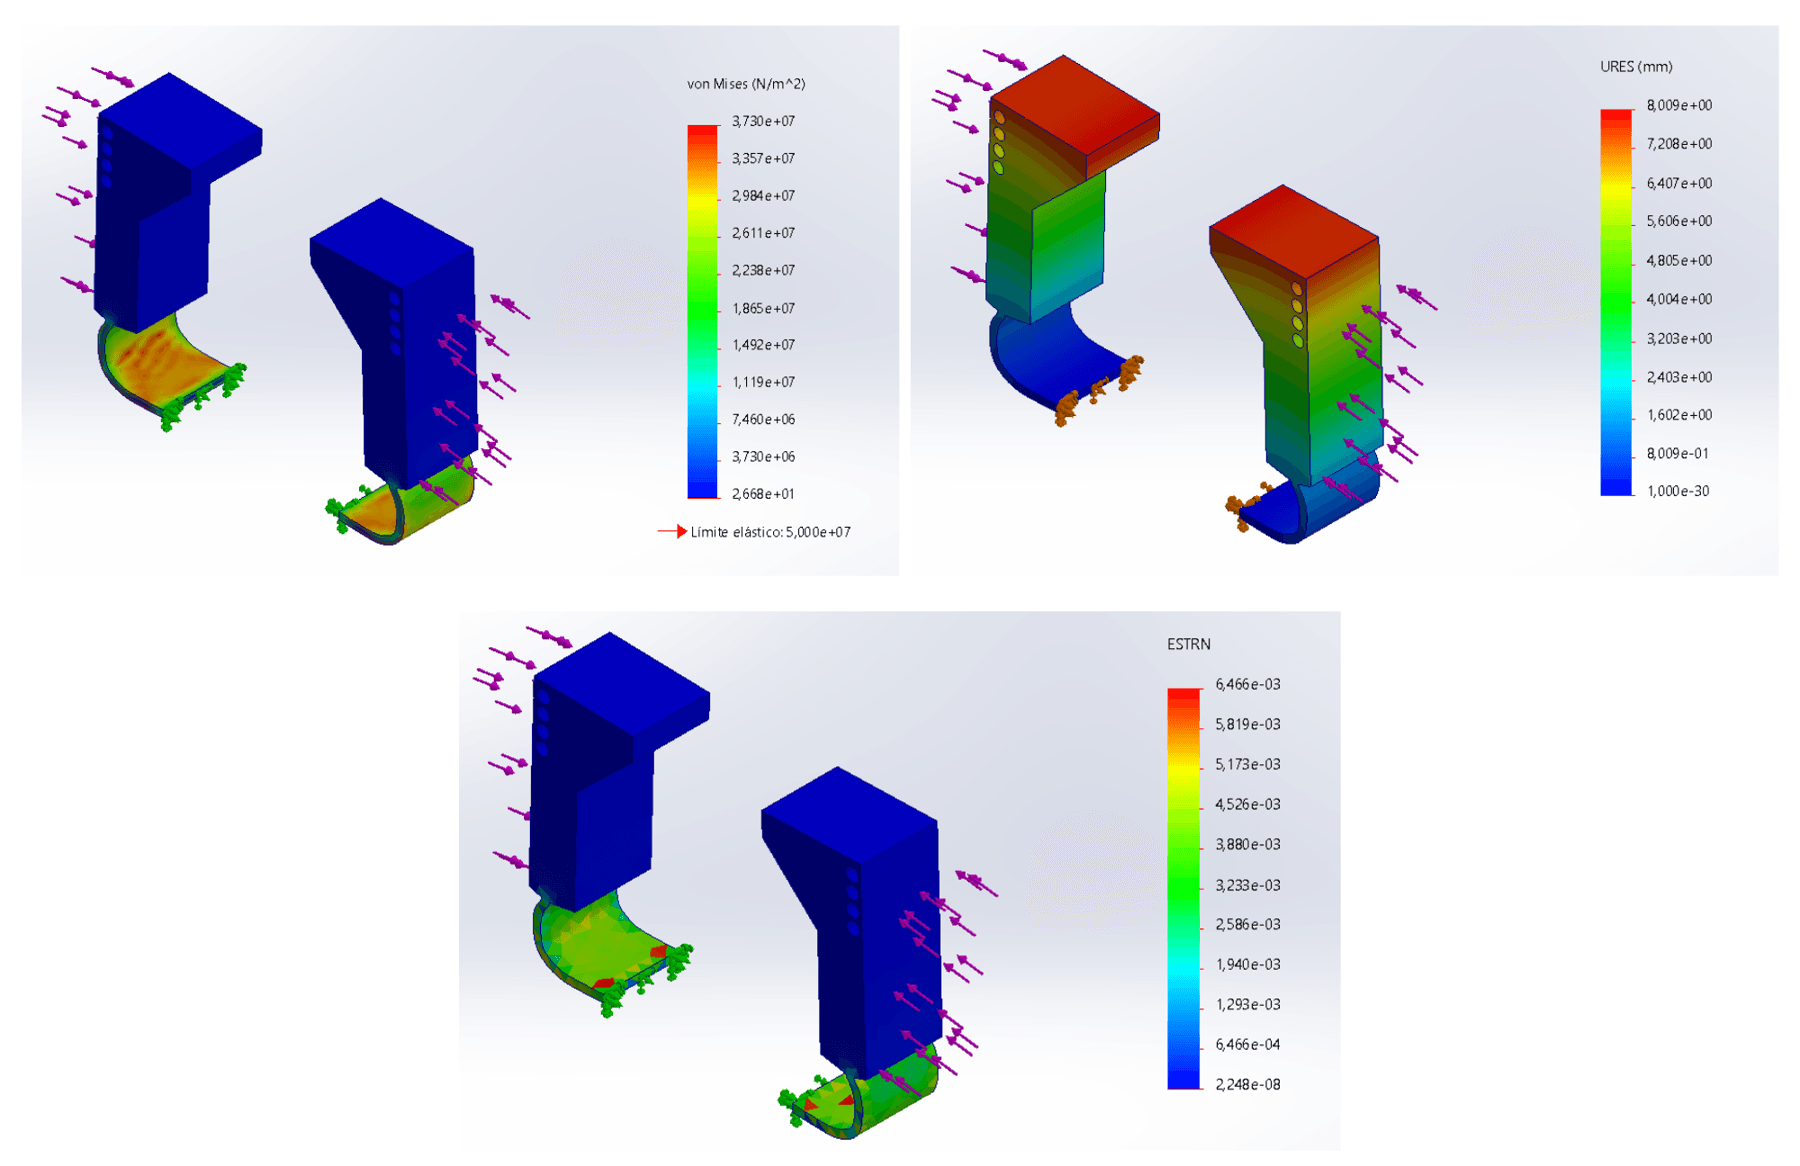
Résultat final
Toutes les exigences d’évaluation ont été vérifiées, ce qui situe le prototype autour du TRL 4. Les prochaines étapes seraient des matériaux de qualité spatiale, des essais en enceinte à vide thermique et une version réutilisable à base d’alliages à mémoire de forme.