Trabajo de fin de grado
Mecanismo de liberación para CubeSat.
Mecanismo de retención y liberación (HDRM) impreso en 3D para misiones CubeSat
- Masa del mecanismo
- 15 g
- Carga aguantada en el ensayo de tracción
- 140 N
- Tiempo medio de liberación
- 4 s
- Nota del trabajo
- 10/10
Un mecanismo impreso en 3D, de un solo uso, que mantiene cerrados los paneles solares de un CubeSat durante el lanzamiento y los libera con un hilo caliente, probado hasta un 40% por encima de su carga de diseño.
El problema
Los paneles solares y las antenas desplegables deben aguantar plegados las cargas del lanzamiento y, una vez en órbita, liberarse de forma fiable, una sola vez, sin dejar ningún resto atrás. Esa es la función de un mecanismo de retención y liberación (Hold-Down Release Mechanism, HDRM). Los comerciales son caros, así que mi trabajo de fin de grado se preguntaba si un mecanismo impreso en 3D y de bajo coste podía hacer el mismo trabajo.
Qué hice
Diseñé un HDRM de un solo uso impreso en 3D en PLA: dos brazos de liberación se mantienen cerrados por un hilo de nailon, y un hilo de NiCrom lo funde por efecto Joule para liberarlos. Con FEA en SolidWorks comparé dos geometrías de articulación y elegí una articulación de fuelle de 1 mm como el mejor equilibrio entre flexibilidad y resistencia; después rediseñé los brazos con un diente de retención y guías laterales para que el enlace de retención no pudiera desplazarse lateralmente. Imprimí, monté y ensayé el prototipo.
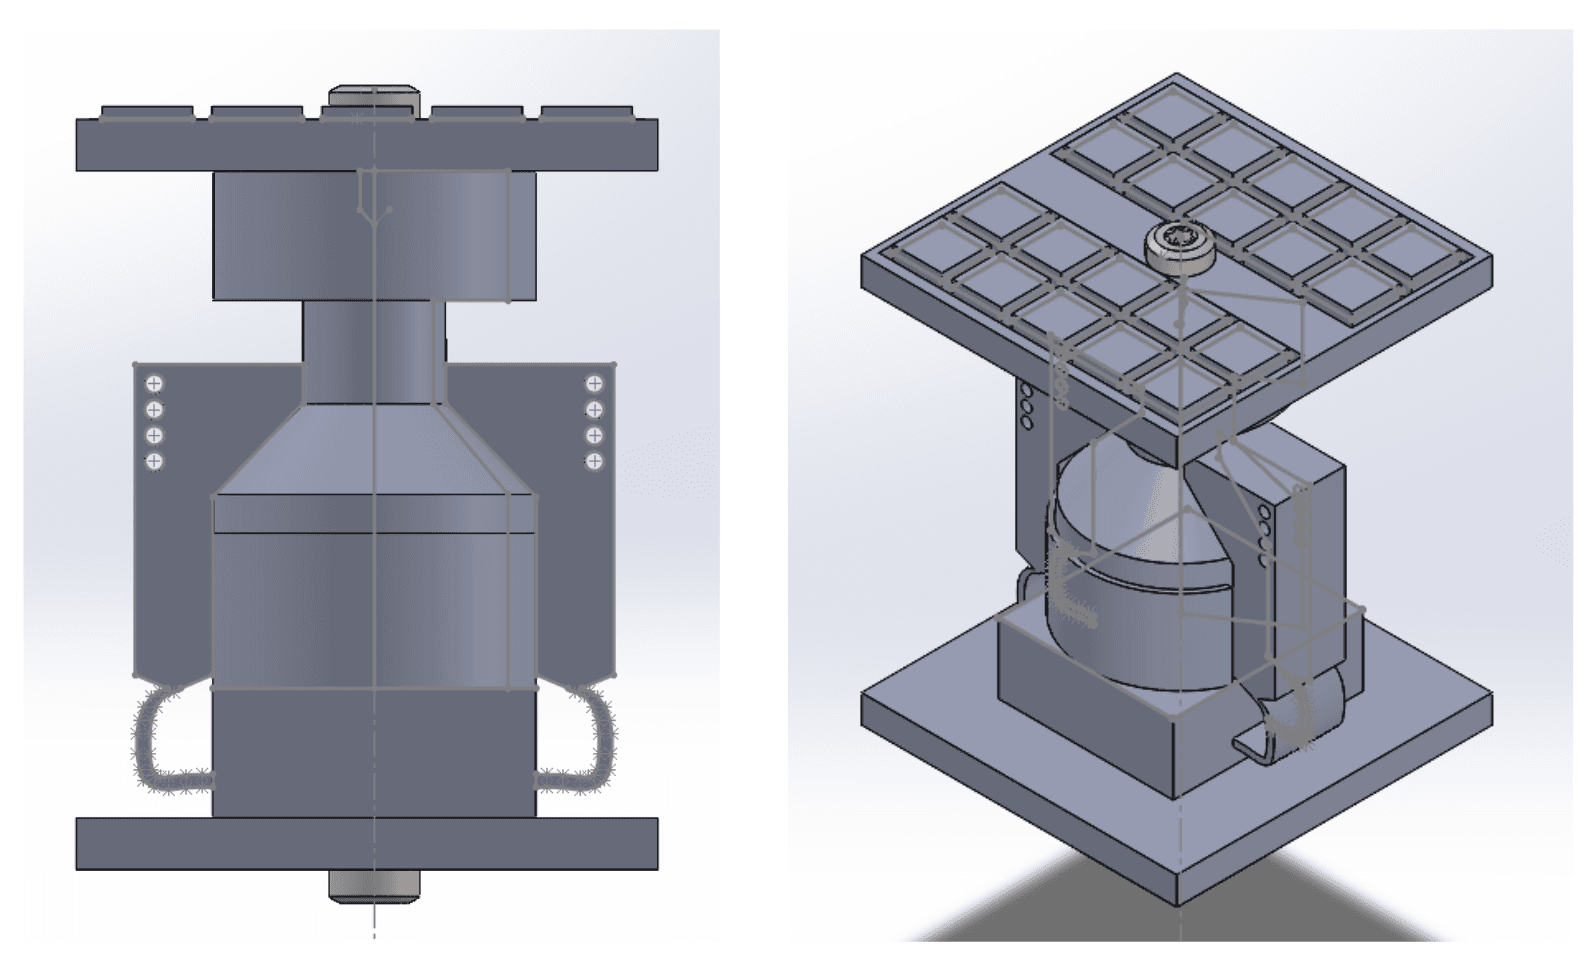
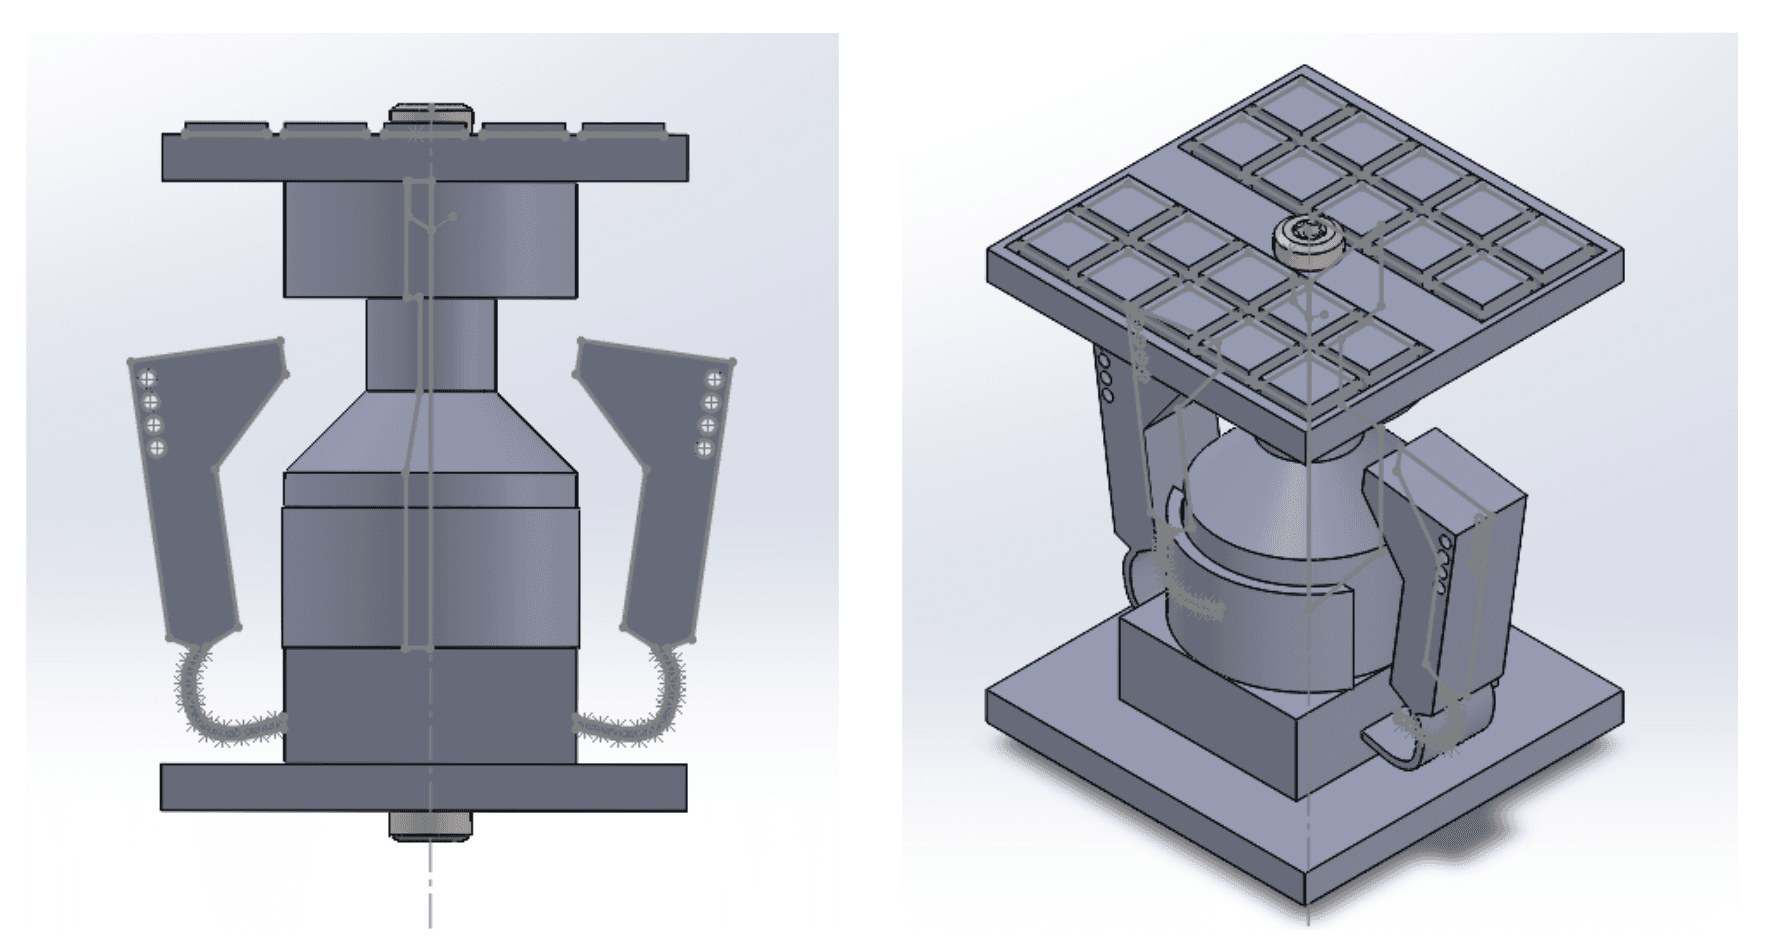
Puntos clave
- 01HDRM de un solo uso impreso en 3D en PLA, liberado con un hilo caliente de NiCrom
- 02Rediseño basado en FEA: una articulación de fuelle superó a una simplemente circular
- 03Aguantó 140 N en tracción, un 40% por encima de la carga de diseño de 100 N, sin deformarse
- 04Todos los requisitos de la matriz de evaluación verificados: aproximadamente TRL 4
Resultados
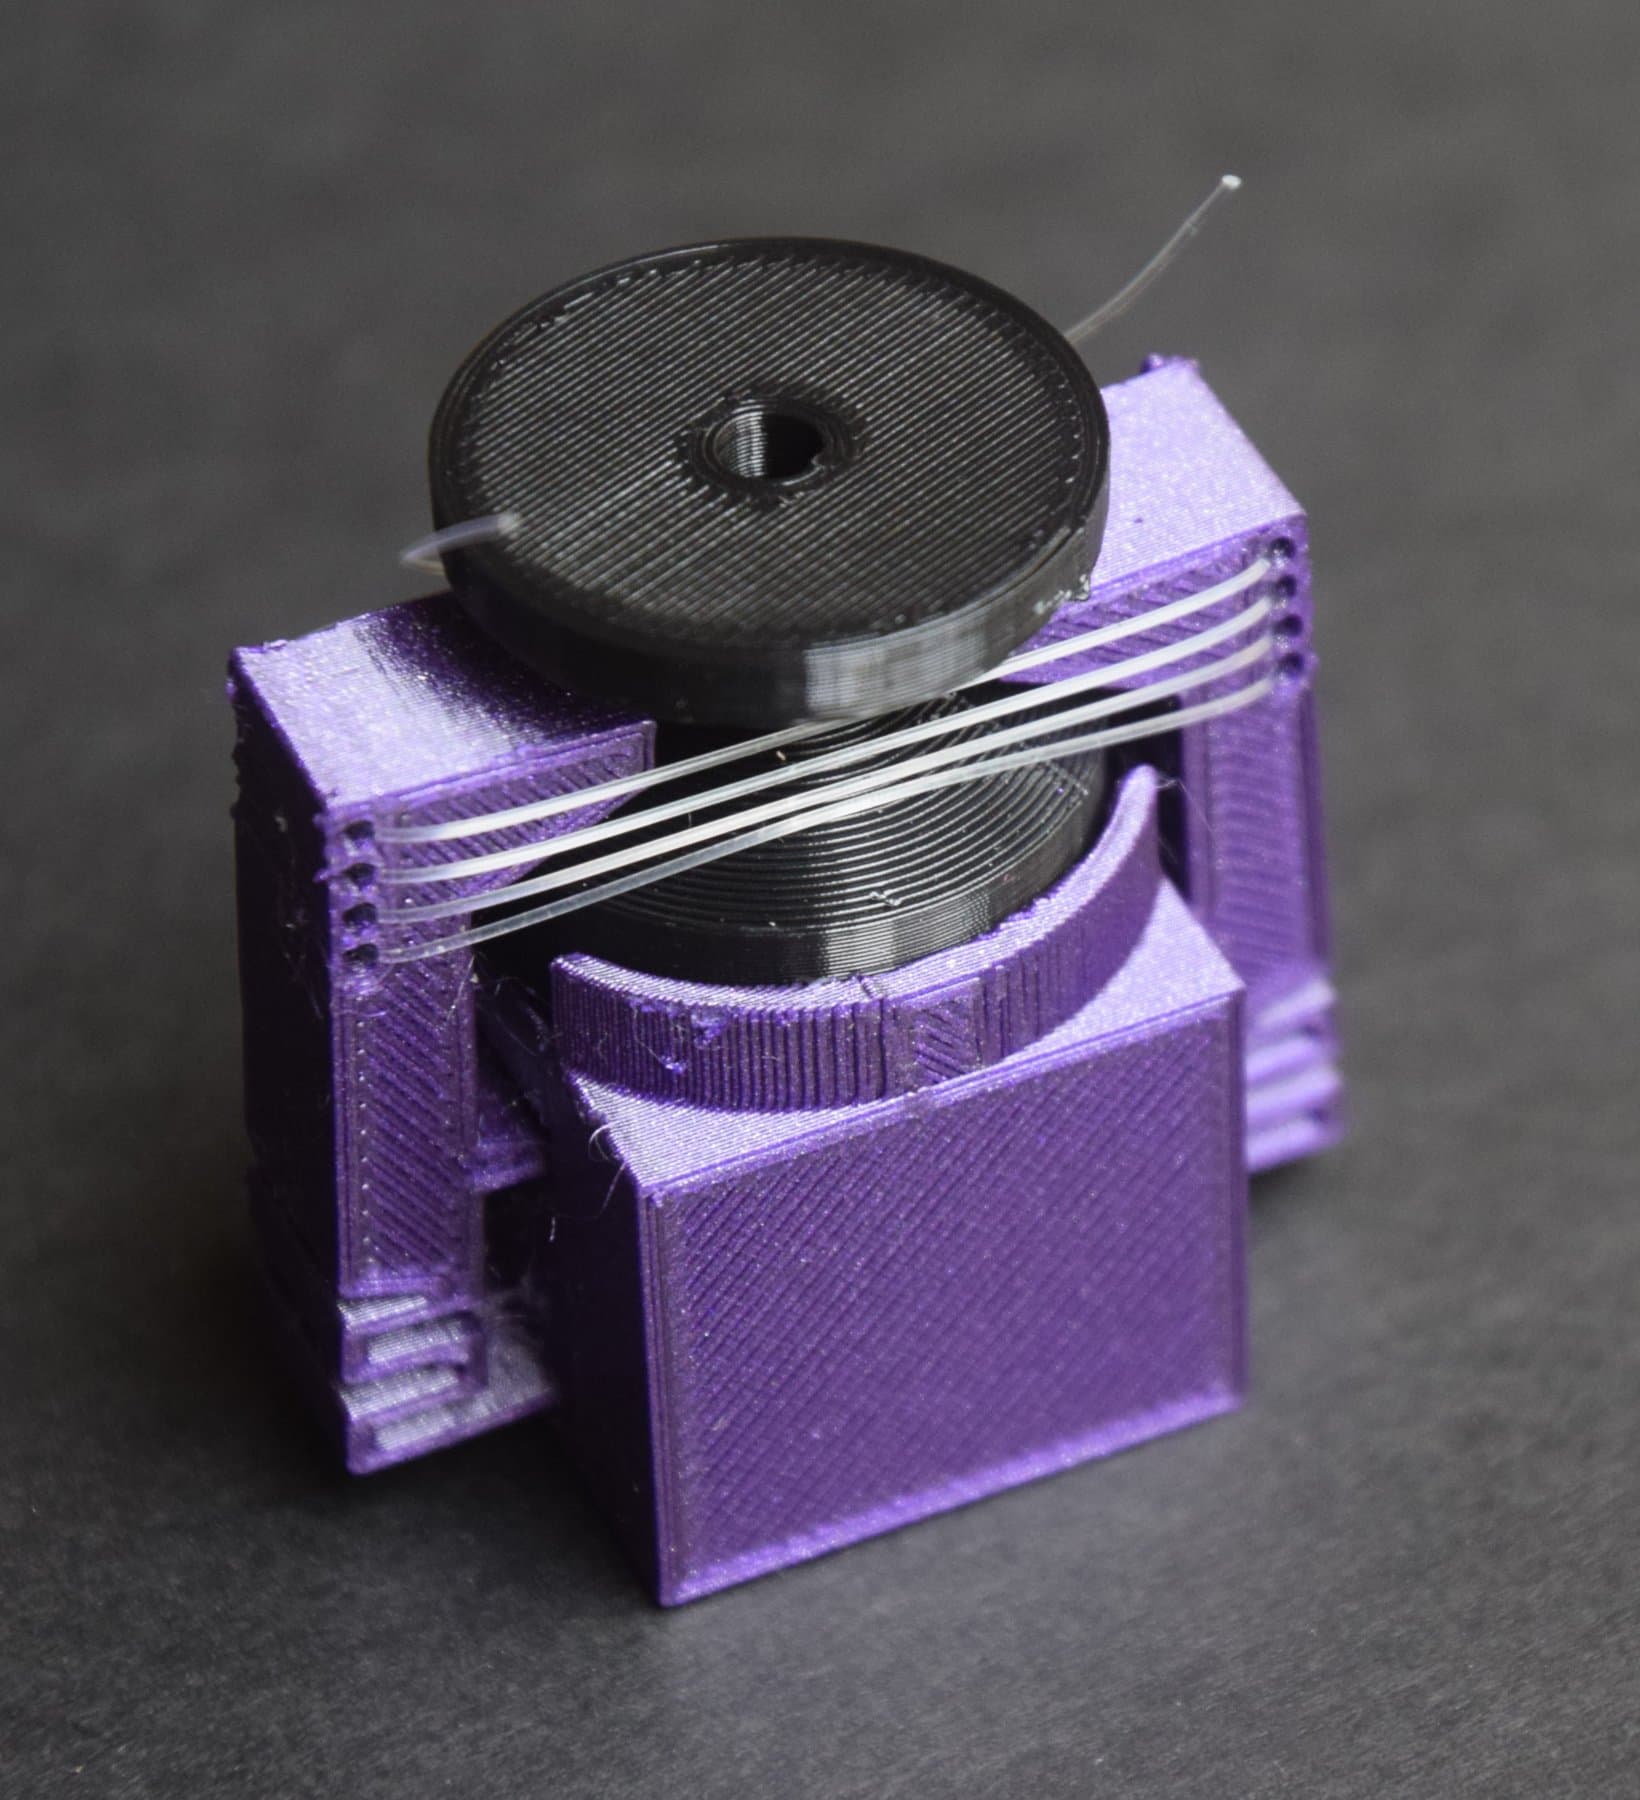
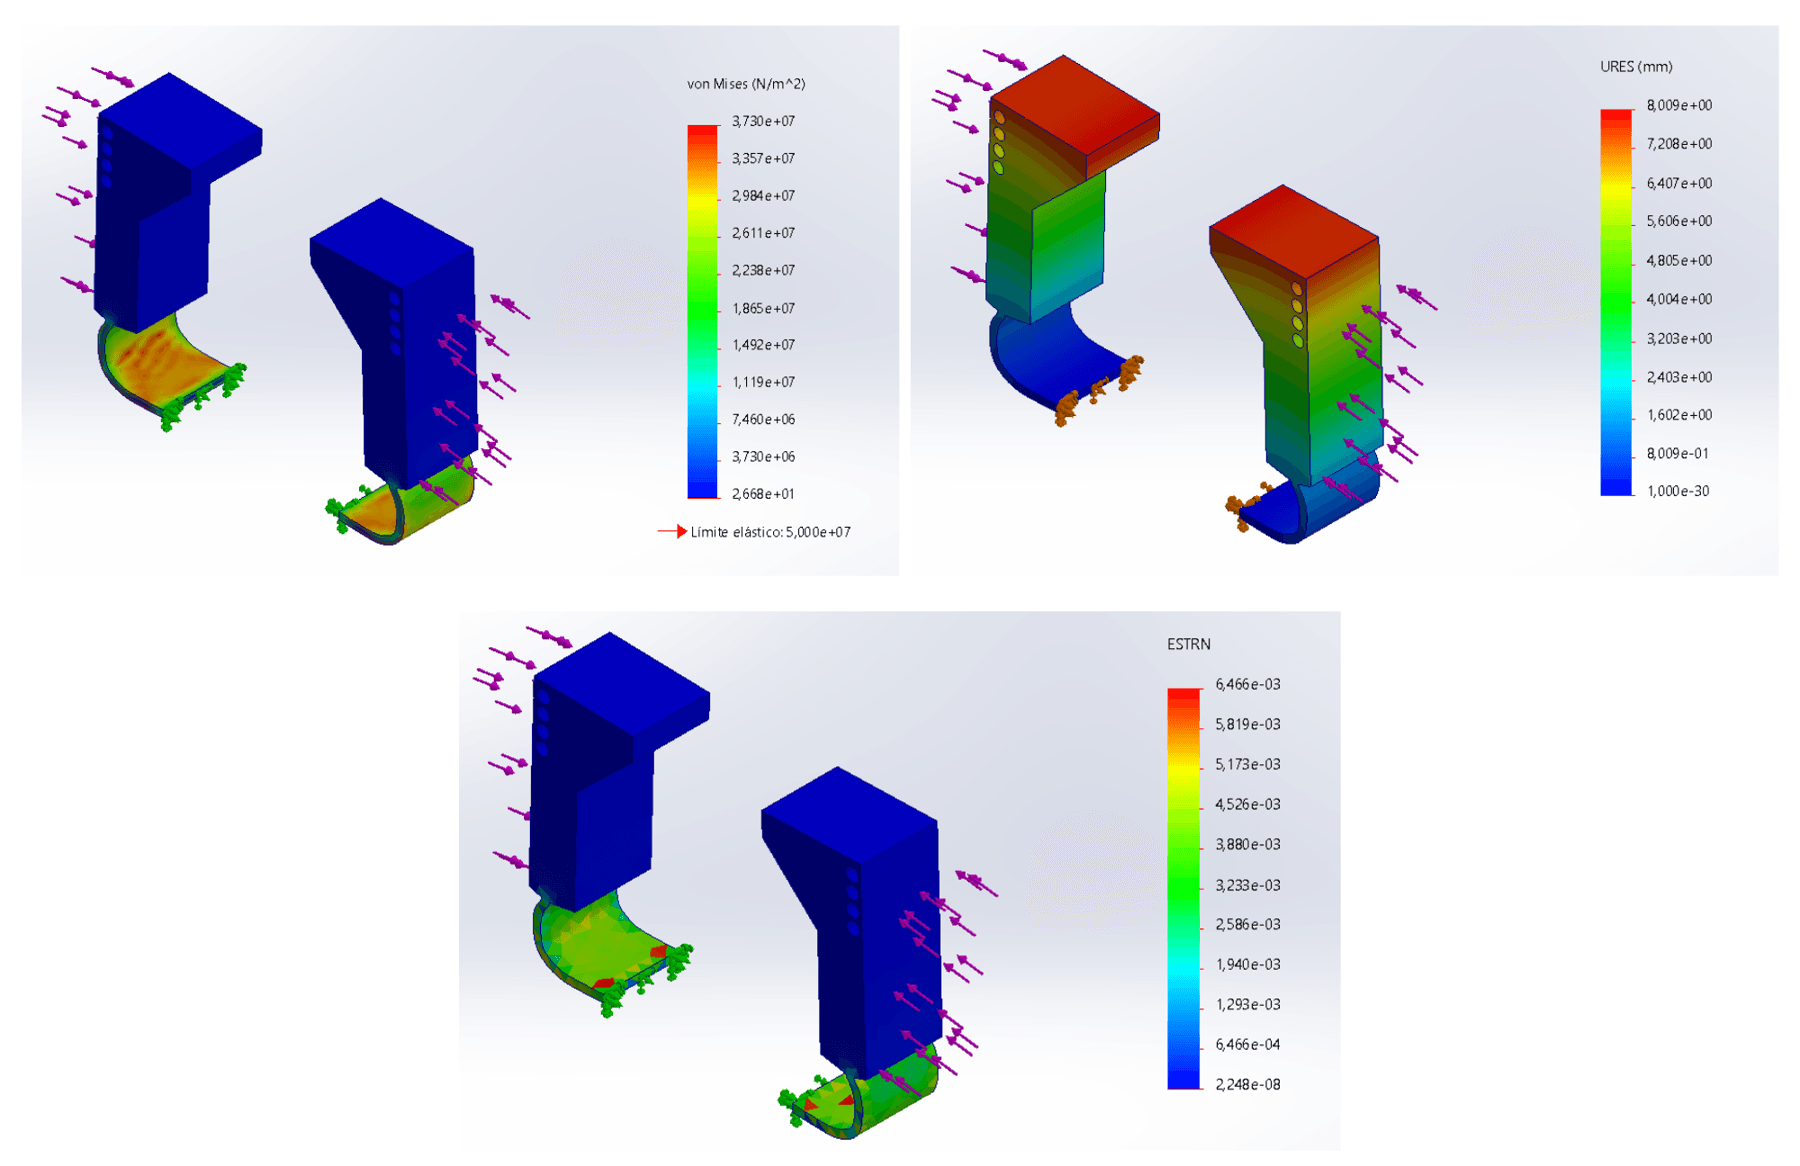
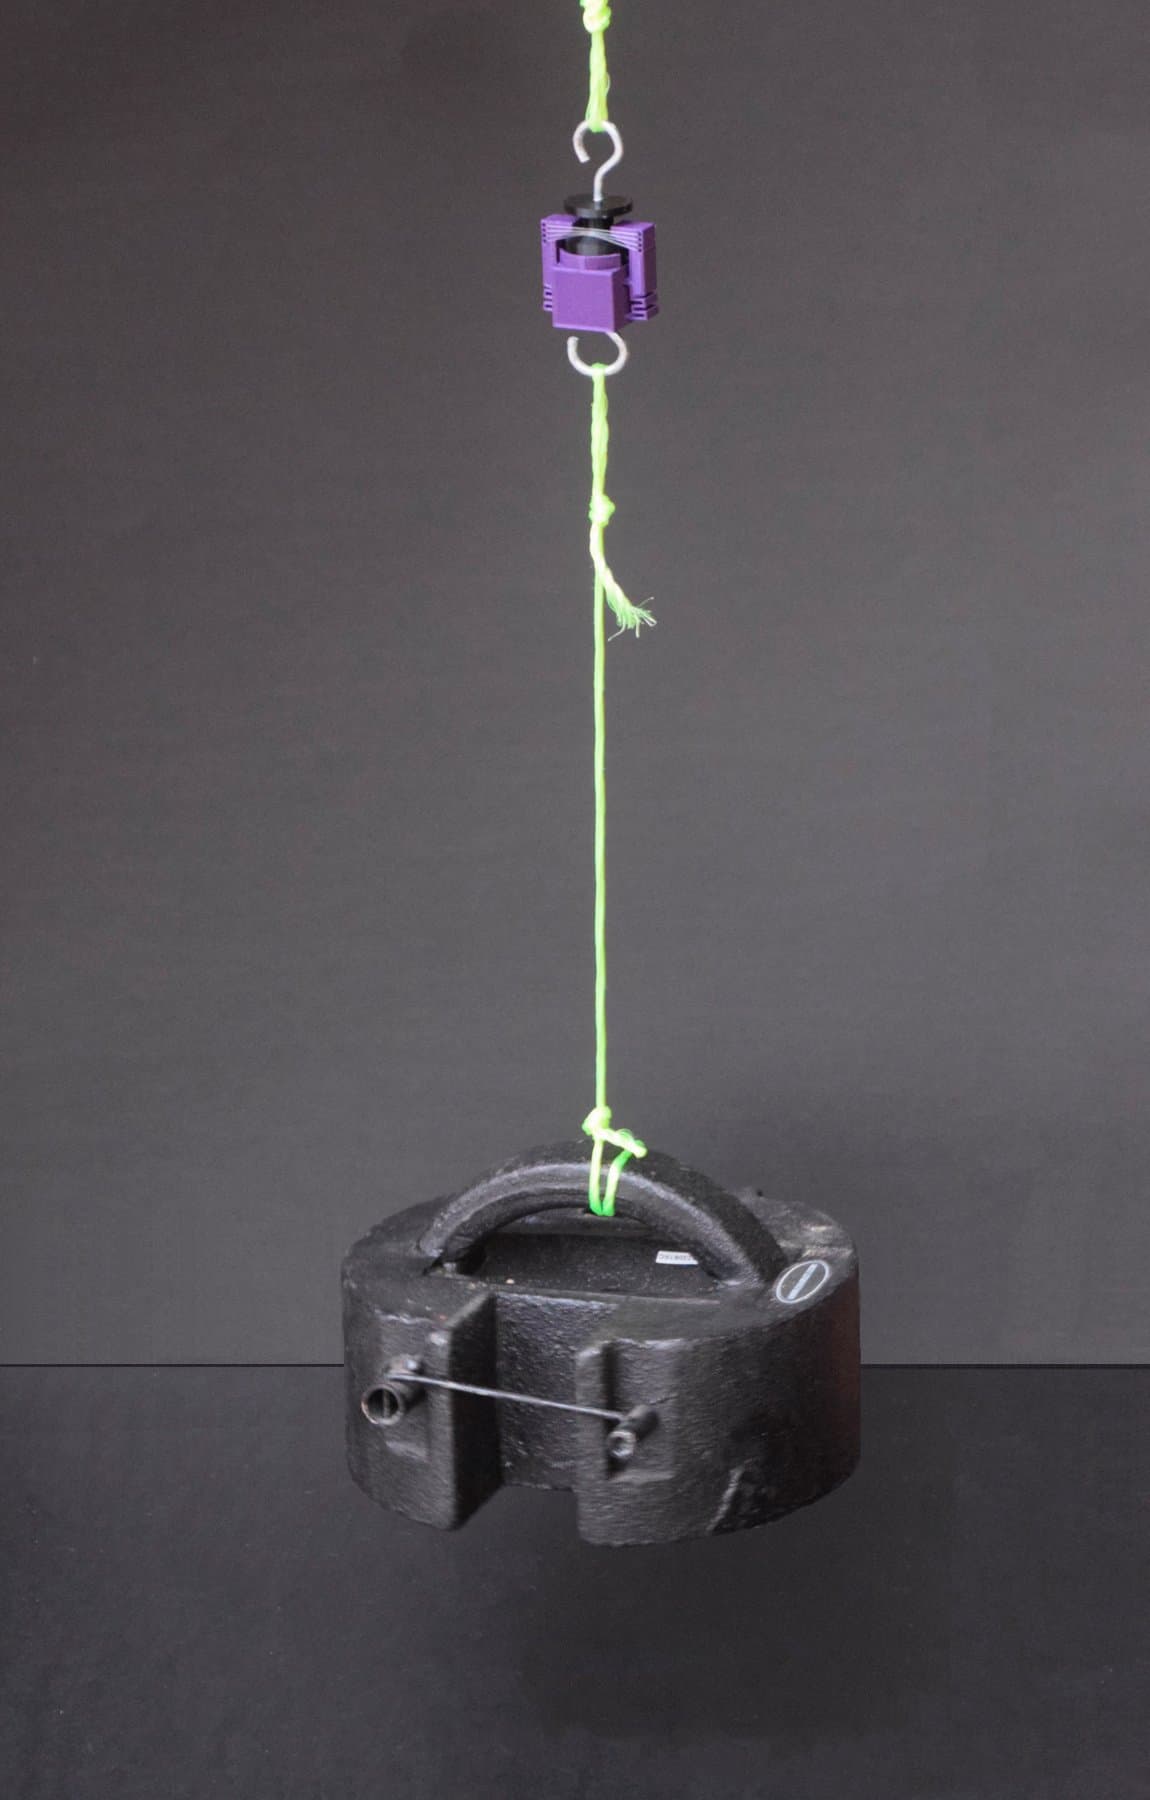
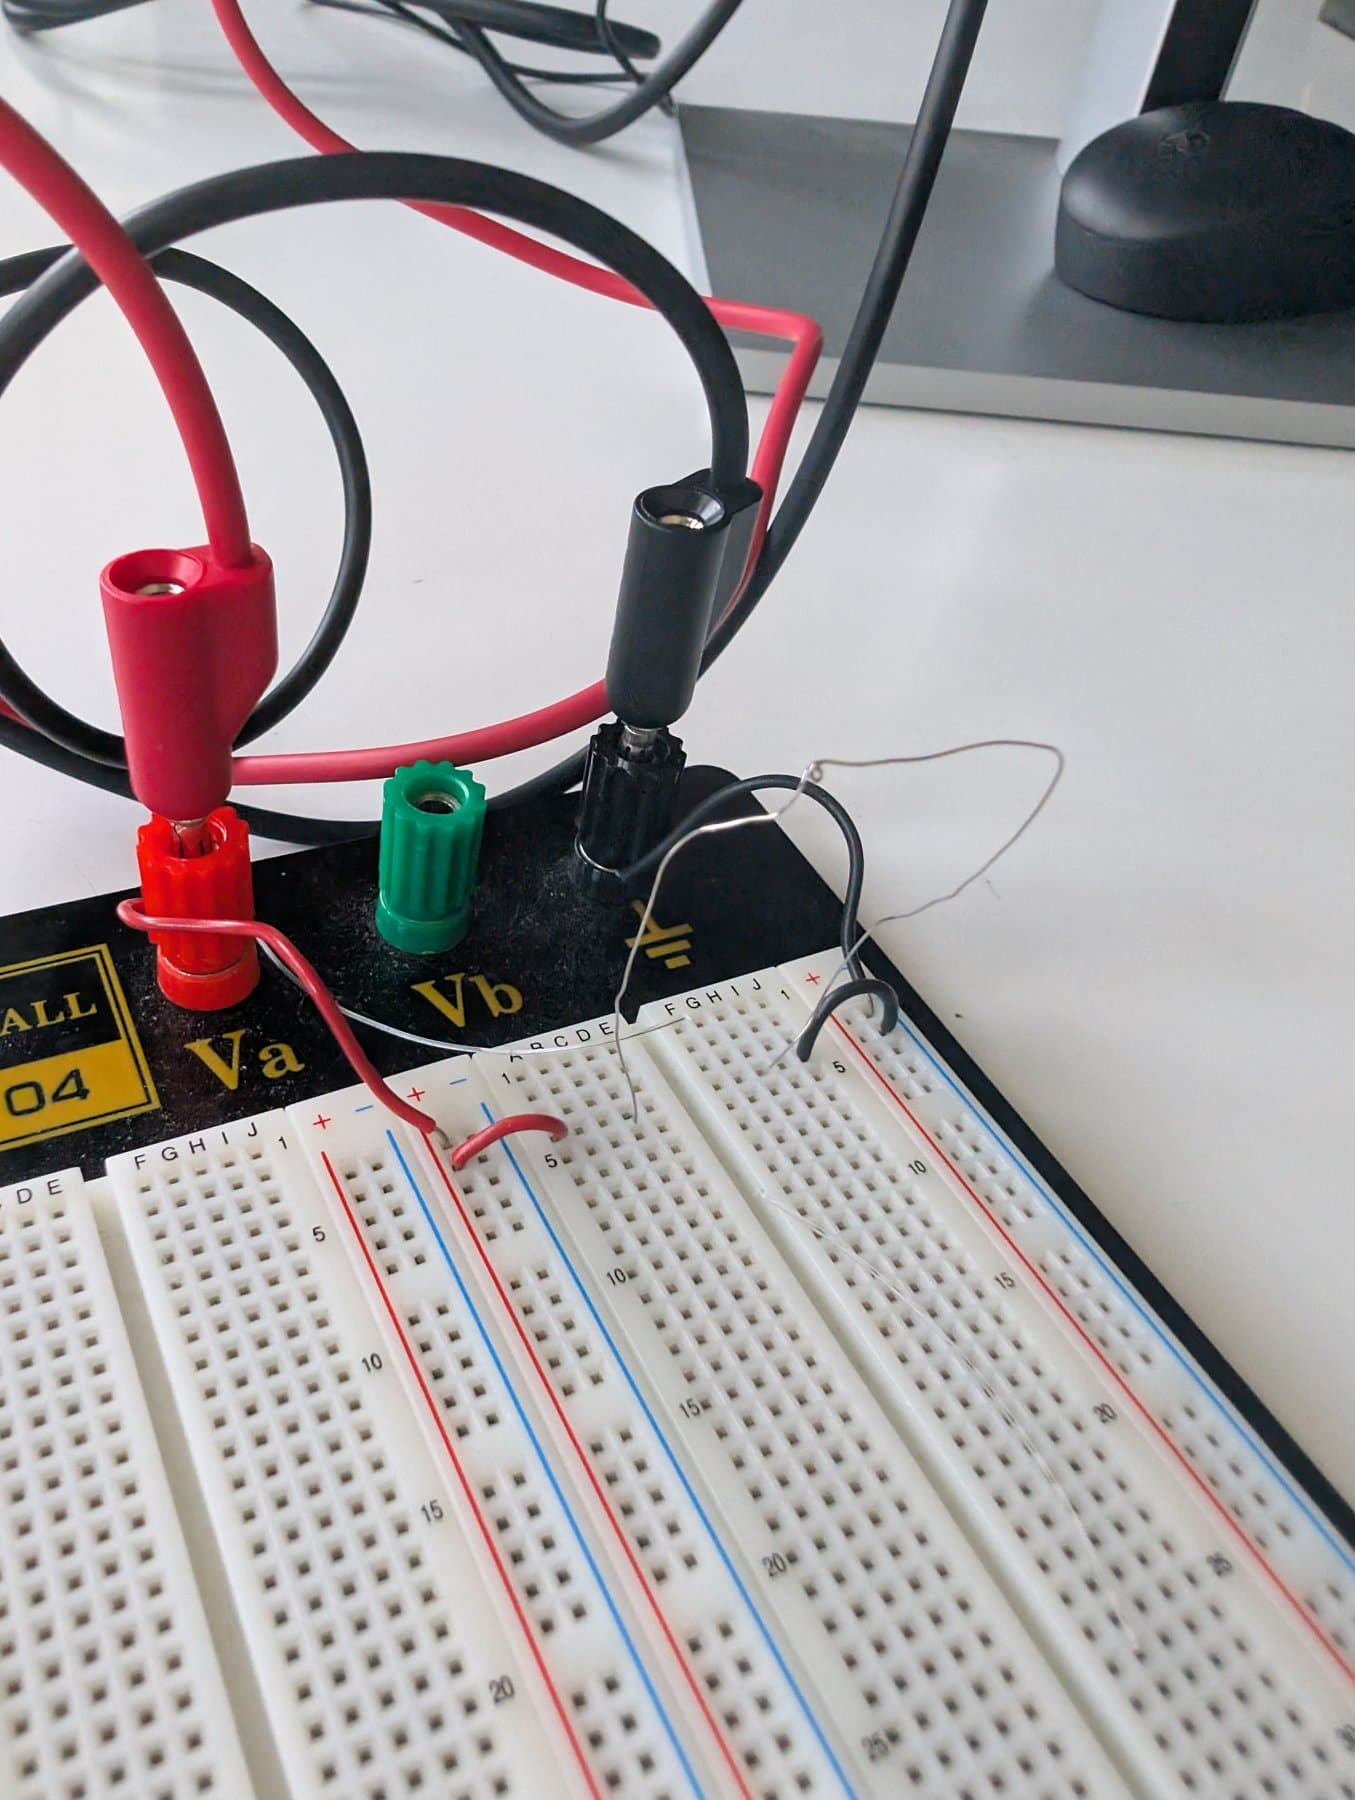
Resultado final
Se verificaron todos los parámetros de evaluación, lo que sitúa el prototipo en torno al TRL 4. Los siguientes pasos serían materiales de grado espacial, ensayos en cámara de vacío térmico y una versión reutilizable basada en aleaciones con memoria de forma.